
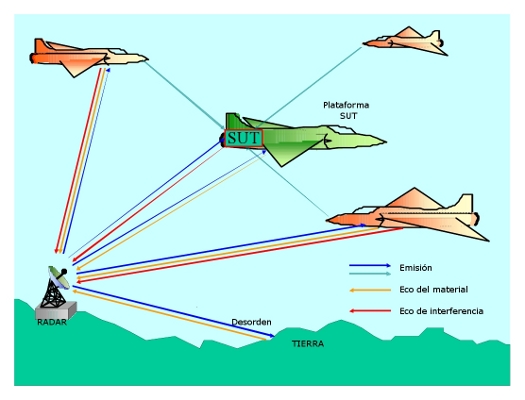
利用E-PRS系统,通过真实的数字雷达接收机、波形发生器和可编程数据信号处理器,即可实现这一目标。与软件仿真方法不同,该方法能够充分考虑真实硬件过程的响应和局限性,包括非线性、失真、饱和等。这种方法通常被称为硬件在环(HWIL)仿真系统。此外,该方法还允许回放仿真过程并分析采集的数据,以便深入分析坍塌效果或用于培训目的。.
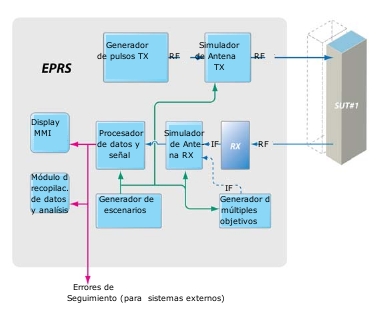 E-PRS 可以模拟地面、机载和舰载雷达,以及导弹导引头(主动和半主动)。
目标和其他发射源/散射体可以通过名为雷达环境生成器 (E-REG) 的模块或第三方商用现成 (COTS) 组件在射频层面生成。
E-REG 从外部场景模拟器接收平台的位置和轨迹,并相应地生成目标物质回波。.
整个系统的监督控制和仿真(包括场景控制)由一台计算机管理,该计算机配备了适当的软件和物理接口,同时还提供显示和数据分析功能,并托管用户编程的雷达模型数据库。.
 通过合适的E-PRS硬件和软件配置,可以同时测试多个被测系统(SUT)。E
-PRS也是雷达系统工程、验证雷达效能以及测试新型电子对抗(ECCM)技术的宝贵工具。
工作原理:
E-PRS发射脉冲由任意波形发生器产生;波形可以是简单的,也可以是复杂的,以便应用各种脉冲压缩技术(啁啾、巴克等)。
被测系统(SUT)接收由E-PRS产生的脉冲,这些脉冲由模拟天线方向图加权。由此输入信号生成干扰信号(SPJ或SOJ),该信号与来自目标材料的回波(来自E-REG)一起注入到E-PRS的射频(RF)或中频(IF)输入端(取决于系统架构)。
 利用接收天线模拟器,应用接收天线加权,并将信号发送至数字接收机进行模数转换和基带转换。所得信号通过用户可编程匹配滤波器进行处理,该滤波器根据当前发射波形实现相应的滤波。滤波
后,信号被发送至一系列数字信号处理器(DSP),这些处理器实现所需的雷达信号,并根据用户生成或预装的算法库执行数据处理。
接收机的响应与(所选类型的)真实雷达完全相同,为用户提供评估被测系统(SUT)对雷达探测和跟踪的实际效果所需的所有数据。
系统架构:
E-PRS(参见框图)由以下功能模块组成:
• 微波接收机
• 数字接收机(4 个或更多通道)
• 微波发射机
• 可编程信号和数据处理器
• 发射雷达和接收天线模拟器
• 射频/中频/箔条/杂波发生器目标(E-REG 或其他)
• 环境编程软件(框架)
• 显示和数据采集/系统分析。
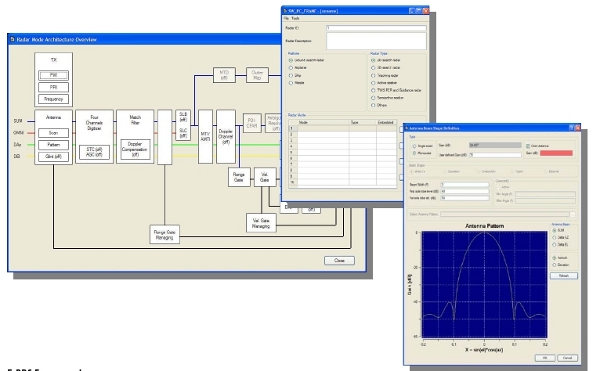
运行在 E-ERP 主机上的框架具有开放接口,可用于添加用户自定义的雷达模型库。添加元素后,即可像标准元素一样重复使用。
软件特性:
提供了一种高级编程模式,可通过名为 E-PRS 框架的用户友好型高级图形界面创建雷达模型。借助此工具,用户只需使用系统自带的功能库,即可根据自身需求生成雷达模型。
另一种编写雷达模型的方法是使用 C/C++ 语言编写算法。通过这种方式,用户可以扩展基本的 E-PRS 库,并模拟所有可能的雷达。
除了平台和雷达类型之外,操作员还可以使用此环境选择所有运行雷达参数,例如:
• 自适应滤波器:Barker、两相和四相、CHIRP。
• 发射参数(脉冲重复频率、脉冲、交替、抖动、最大输出功率、连续波等)
• MTI-AMTI-MTD 处理
• 闪光目标
• SLB 和 SLC
• 多普勒通道
• PDI/CFAR、TWS、TAS
• 环路跟踪:距离、角度、速度。
• 模糊度解算
• 天线类型和辐射方向图。DCA
(信息收集与分析)
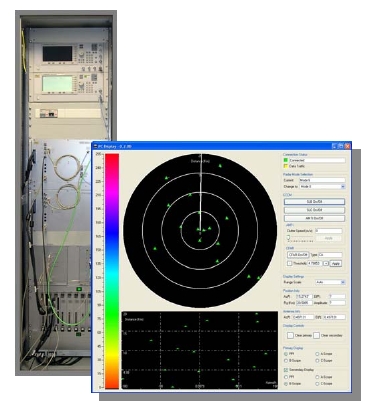
该软件工具随 E-PRS 提供,允许用户收集仿真期间的所有主要事件,并在被测系统 (SUT) 产生的电子对抗 (ECM) 成功/失败时检索信息。DCA 记录所有宏观事件(例如,跟踪、失去跟踪、跟踪误差等),以及场景和目标信息。
整个仿真过程可以使用不同的显示模式(PPI、A、B、C 示波器)回放,用于训练目的。