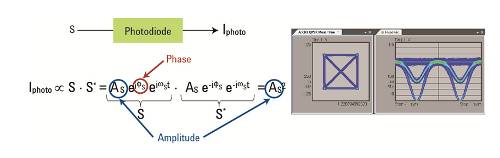
 OOK(开关键控)调制允许我们仅使用光电二极管检测信号,该光电二极管将光功率转换为电流(IPhoto)。光电二极管产生的光电流 IPhoto 与光信号 S 及其复共轭 S* 的乘积成正比。在图 1 的方程中,我们可以看到结果仅包含幅度 AS。IPhoto 不提供关于角频率 ωs 或相位 Φs 的信息。因此,右侧时域中的 QPSK 调制信号与左侧的 IQ 图之间无法建立直接且明确的对应关系。只能说,经过零点的下方曲线代表星座图四个点之间的对角线过渡,而中间曲线代表落在对角线之外的过渡。经过 1 的平坦信号代表相位不变的情况,即一个符号后紧跟着同一个符号。.
为了明确地识别符号转换,我们必须寻找更复杂的方法,以便能够检测完整的电场,包括相位信息。.
更复杂的是,目前的光通信系统工作在近红外波段,例如1550纳米,对应的频率接近200太赫兹。因此,电场随时间和空间的变化速度比现有电子设备的处理速度快几个数量级,而现有电子设备的工作频率范围在兆赫兹到吉赫兹之间。.
 本地振荡器可以帮助我们解决这个问题。
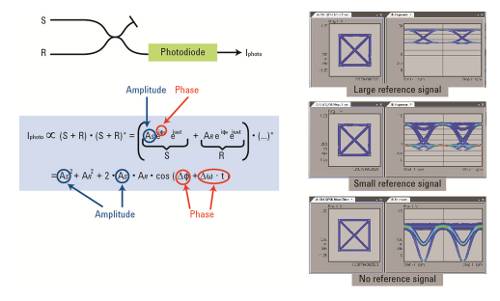
解决这两个问题的关键在于不仅要测量绝对相位,还要测量相对于已知参考信号的相位。图 2 显示了基本的检测装置:产生参考信号 R 的理想单色激光器通常被称为“本地振荡器”。
目标信号 S 和参考信号 R 在光合束器中叠加,并由光电二极管检测。因此,IPhoto 与两个信号之和 (R+S) 及其复共轭 (R+S)* 的乘积成正比。图 2 中的方程表明,结果包含相位差 ΔΦ = ΦS - ΦR 和频率差 Δω = ωS - ωR。从 ΔΦ,我们可以推断 ΦS 随时间的演变。
选择接近 ωS 的参考频率 ωR,使得 Δω 足够小,可以进行电子处理。
这个与相位相关的值被称为“外差值”,因为它是由两个信号组合而成的。
还有一个包含幅度平方的值,只要只有相位被调制而幅度保持不变(例如QPSK调制),这个值就无关紧要。
图2底部展示了前面提到的没有参考信号的情况,其中只显示了AS2值。
当添加一个相对于信号本身较大的参考信号时,我们可以看到外差值会使AR2向上偏移。如果能够获得没有这种偏移的外差值,那就很有意义了。
 利用平衡接收机抑制相位无关值。
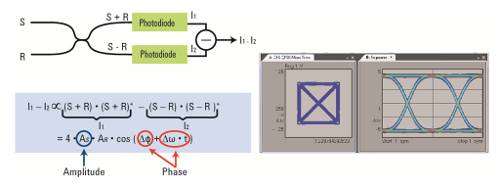
如图 3 所示,我们可以使用平衡接收机抑制剩余的相位无关值。在这种情况下,待检测信号 S 和参考信号 R 在一个 2×2 光合路器(可以是光纤耦合器或自由空间耦合器)的分支中相加,并在另一个分支中相减。光电二极管分别检测这两个信号。然后使用两个光电流之间的差值。在图 3 所示的等式中,我们可以看到其他值已被抵消,只剩下外差值。
此外,平衡检测还具有另一个优点:净光电流翻倍。
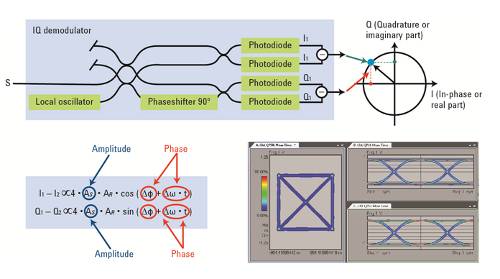 将该概念应用于 IQ 平面:IQ 解调器。
为了同时捕获幅度和相位,相干接收机应将同相 (I) 分量和正交 (Q) 分量作为两个独立的输出信号。这需要一个平衡检波器。单个本地振荡器为两个检波器提供参考信号,但必须将相位偏移 π/2 才能获得 Q 分量。图 4 展示了用于 QPSK 调制信号的完整设置,称为“IQ 解调器”。
此配置仅适用于非偏振复用 (PDM) 的相干信号。此外,信号仅与具有与检波器相同偏振态的本地振荡器分量进行组合。
 将概念扩展到双极化
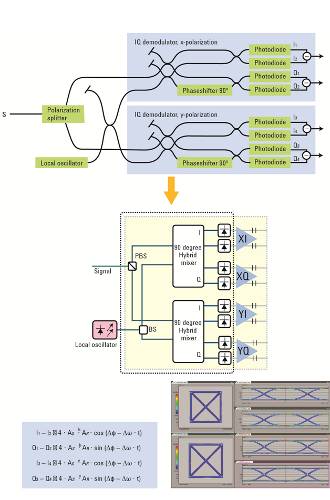
对于双极化信号,我们需要进一步发展解调器概念。基本原理保持不变:在极化分路器之后,我们现在有两个IQ解调器,一个用于xy极化,另一个用于y极化。使用单个本地振荡器为所有分支提供参考信号。
框图如图5所示。我们可以看到,有四个输出信号用于解析I和Q坐标,每个极化方向对应一个信号。在公式中,上标h和v分别反映了信号相对于接收机极化参考系的水平和垂直极化状态。这种多极化架构还能确保整个信号与本地振荡器进行组合,而无需考虑输入极化状态。因此,即使信号不使用双极化,这种架构也经常被使用。
到目前为止,我们所看到的接收机,其本振频率ωR与信号频率ωS不同。这类接收机被称为“外差接收机”。
在零差接收机中,本振频率与载波信号频率相同。它们的优势在于,上述参数不再依赖于频率。
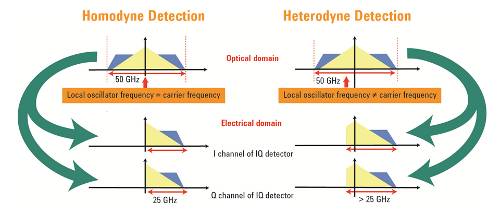 图 6 量化了零差接收机和外差接收机所需的电带宽。对于零差检测,由于本振频率与信号频率相同,因此所需的光带宽为信号带宽的一半。对于外差接收机,随着本振频率与信号频率偏移的增大,所需的电带宽也随之增大。.
利用延迟信号副本作为参考:延迟线干涉仪。
根据我们目前所见,使用本地振荡器对于获取相位信息似乎是必不可少的。如果我们把信号与其自身的副本叠加会怎样呢?这也能让我们获得一个参考信号,其中 ωR = ωS。
有人可能会认为这种方法不太可行,因为尚不清楚它是否能提供额外的相位信息。然而,这种自外差方法很有用,因为我们感兴趣的是检测相位随时间的变化。因此,如果我们把信号分成两路,并将其中一路信号与延迟副本叠加作为参考信号,就能获得相位变化的信息。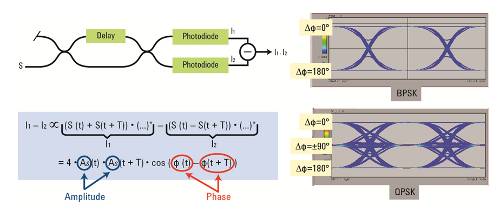 这种测量方法的优势在于,它不受外部本地振荡器或载波激光器频率的缓慢波动(相对于符号速率而言)的影响。
这种接收机配置被称为“延迟线干涉仪”。图 7 显示了一个延迟线干涉仪,其中信号 S(t) 和信号 S(t+T) 延迟了 T。
该方程表明结果取决于原始信号与其延迟副本之间的相位差。由于该函数的周期性,只有 0 到 π 之间的相位差才能被明确识别,并且仅适用于延迟 T 近似为载波周期 2π/ωS 的整数倍的情况。这对于 BPSK 调制来说已经足够。然而,对于 QPSK 和更高幅度调制方案中的相位捕获,我们必须添加另一个相位延迟线干涉仪, 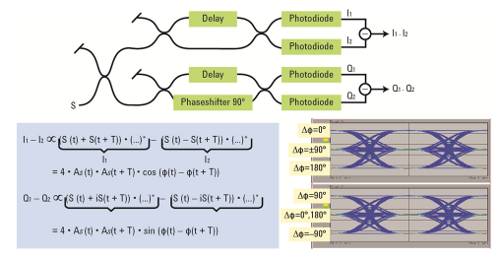 其相对于现有干涉仪偏移 π/2,以便覆盖从 0 到 2π 的完整相位范围。
图 8 显示了带有附加相位延迟线干涉仪的配置,用于接收两个独立的分量 I 和 Q。Q1-Q2 也被测量,而 I1-I2 保持不变。
与外差接收机类似,延迟线干涉仪也可以扩展以执行偏振敏感测量。
使用延迟线干涉仪,我们不需要外部本地振荡器,因此不必担心振荡器引入的相位噪声。此外,我们所需的信号处理量更少。然而,这种方法也存在一些缺点,可能会促使我们选择外差接收机。
首先,要使用无数据采集/时钟(CDR)的延迟线干涉仪测量相位随时间的变化,延迟和采样周期必须远小于符号周期。目前,符号速率已达到相当高的水平,使得满足这一条件变得极其困难。此外,对于低功率信号,测量灵敏度会降低,因为参考信号本身也是低功率的,并且会受到传输链路中累积噪声的影响。对于采用采样技术的实现方案,测量时间会增加,并且需要触发信号。总之,零差接收机的灵活性不高。
到目前为止,我们一直专注于时域检测技术。然而,我们也可以通过对时域信号应用傅里叶变换来检测频谱并从中进行推断。
频域检测:
为了从频谱中捕获复杂的调制光信号,我们必须测量复频谱,即包含振幅和相位信息的频谱。
这可以通过使用复频谱分析仪来实现,该分析仪利用色散元件分离不同的光频分量。所有频段都可以使用多个探测器同时检测,也可以使用窄带扫描光学滤波器和单个探测器依次检测。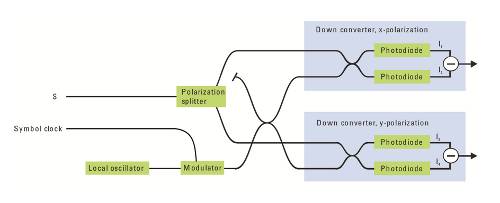 为了捕获相位和振幅,我们再次使用本地振荡器提供参考信号。为了同时捕获这两个分量,我们需要一个发射两种光频的光源。
图 9 显示了测量偏振分辨复频谱所需的完整装置。
频域检测的主要优势在于其几乎无限的带宽,这转化为无限的时间分辨率。带宽取决于本地振荡器的扫描范围,利用当今可调外腔激光器可以实现太赫兹范围的带宽。另一个主要优势是我们不需要高速接收器。
另一方面,它也存在一些明显的缺点。
例如,它只能应用于周期信号,因为周期信号会产生必要的离散光谱峰。此外,该选项需要符号或模式时钟。捕获的时域信号的精度直接取决于频谱分辨率,频谱分辨率决定了可分辨的边带数量。目前可实现的频谱分辨率将模式长度限制在几十个符号以内。
这些因素,加上该方法无法提供实时结果,使得频域检测不适用于网络接收机。事实上,除了构建相当复杂的测量装置和信号处理系统外,我们还需要投入大量时间进行测量。
最后,在频域检测中,所有非周期性效应都会被平均化。偏振模色散(PMD)也是如此,因此无法对其进行补偿。
偏好:
自外差配置所需的信号处理量少,对相位噪声的敏感度也最低。然而,它们的灵活性较差,只能在接近设计符号速率的情况下运行,且灵敏度低于外差实现。
使用外差的时域检测方法提供了最大的灵活性。与频域检测不同,它们可以用于实时检测。因此,它们可以用于数据网络中的活动信号。等效时间采样仅适用于长度有限的重复信号,例如在测试和测量场景中。
通过实时采样,我们可以在所有域中重建整个信号,而无需考虑调制格式的限制。使用外差的时域检测也无需考虑信号长度的限制。偏振模色散 (PMD) 和色散 (CD) 可以在信号处理过程中进行补偿。在这种情况下,性能的唯一限制因素是信号处理。
同时,我们必须意识到,这种方法需要高速四通道设备,例如在整个频率范围内具有极低抖动和噪声以及高有效位数 (ENOB) 的高性能实时数字化仪。
这部分涵盖了接收器构造的基础知识。在本系列的下一篇文章中,我们将详细探讨时域实时采样装置的结构。.
参考文献
1 框图摘自“OIF集成双极化内差相干接收机实施协议”
本文中的其余数据由 Oliver Funke、Bernd Nebendahl 和 Bogdan Szafraniec 提供。.
作者:Stephanie Michel,是德科技