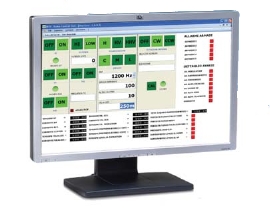
Le RCP-10 utilise un PC industriel COTS, équipé de matériel supplémentaire et d'un logiciel dédié fonctionnant sous le système d'exploitation Linux.
L'ordinateur RCP-10 intègre deux disques durs configurés en RAID et dispose d'alimentations redondantes remplaçables à chaud pour une fiabilité exceptionnelle.
Il reçoit les données d'azimut et d'élévation de l'unité de commande d'antenne via des ports d'E/S parallèles ou série dédiés et échange des commandes et des informations d'état avec les différents sous-systèmes radar. Le RCP-10 pilote le processeur de signal radar et reçoit des données via le réseau local Ethernet.
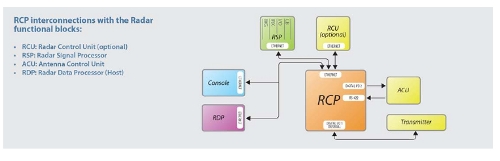 Le RCP-10 reçoit les commandes d'un périphérique hôte (tel qu'un processeur de données radar, une console ou tout autre périphérique utilisateur fourni par le système) via Gigabit Ethernet et transmet les données au serveur, sous forme de volume, ainsi que les données d'état collectées par l'ensemble du système radar.
L'unité de commande à distance optionnelle est une unité de commande locale servant d'interface utilisateur pour contrôler et surveiller les fonctions radar en mode LOCAL (maintenance).
L'interface de l'émetteur permet de contrôler l'émetteur radar et de recevoir les informations d'état TX/BITE. Cette interface peut être parallèle ou série, selon le type d'émetteur.
L'unité de commande d'azimut et le servomoteur d'élévation reçoivent les commandes de balayage du RCP-10 et orientent l'antenne en conséquence.
Les principales fonctions
comprennent la programmation des balayages (séquençage automatique des programmes de balayage souhaités à des moments prédéfinis) ;
la gestion de l'émetteur-radar (basse tension, haute tension, rayonnement) avec gestion des alarmes associées ; et
la gestion du contrôle de l'antenne.
l'ingestion des données du processeur de signal radar ;
le contrôle des options de traitement du signal ;
l'archivage et la transmission des données radar (instantanés) aux clients ;
la gestion de l'étalonnage ; et
le contrôle local du radar à des fins de maintenance.
Gestion des données BITE.
Le processeur de signal radar (RSP) calcule les données instantanées transmises au RCP-10 au format requis. Le RSP reçoit du RCP-10 les paramètres de configuration nécessaires à la production de ces données instantanées.
La console client offre une interface graphique permettant de contrôler et de surveiller toutes les fonctions radar du site, notamment la planification des analyses et tous les paramètres de traitement.
Le RCP-10 intègre un puissant planificateur de balayage programmable par le RDP ou la console, lui permettant d'exécuter de manière autonome les schémas de balayage programmés pour un radar donné, sans intervention humaine. Cette fonctionnalité assure la continuité de fonctionnement du radar même en cas de perte temporaire de communication avec le RDP.