La Parte 1 ha descritto gli obiettivi dell'interlacciamento, analizzato gli errori che creano artefatti di interlacciamento e presentato la gamma di 40 opzioni di convertitore analogico-digitale (ADC) GSPS utilizzando l' AD9084. La Parte 2 ha presentato un'opzione di campionamento in quadratura diretto, insieme a un meccanismo di correzione in quadratura in dettaglio. La Parte 3 presenta i metodi per fornire opzioni di interlacciamento temporale.
La Figura 1 mostra una rappresentazione visiva dell'elaborazione del segnale digitale (DSP) integrata descritta nella Parte 1. Il layout del clock include disposizioni per invertire internamente i clock dei canali ADC adiacenti all'interno del dispositivo. L'opzione di interlacciamento temporale più semplice consiste nello scaricare tutti i dati da due canali alla frequenza di campionamento completa. Sfortunatamente, questa opzione richiede la fusione dei dati da due canali all'interno dell'FPGA o dell'ASIC alla massima velocità prima dell'elaborazione. Il consumo energetico e l'overhead di questa opzione la rendono meno desiderabile da sola. Un'opzione di interlacciamento temporale alternativa è quella che sfrutta il filtraggio dei dati all'interno del DSP integrato, come l'opzione di campionamento in quadratura.

Figura 1. Metà di una sezione del percorso di ricezione MxFE, che mostra due ADC e un DSP integrato.
La necessità di potenza a piena velocità di trasmissione dati crea l'esigenza di un'opzione che intercali temporaneamente gli ADC adiacenti, utilizzi il DSP integrato e scarichi i dati a velocità ridotte sfruttando la conversione digitale verso il basso (DDC). Un metodo per risolvere i limiti di Nyquist dell'ADC sfruttando le informazioni di fase è stato descritto di seguito. Un vantaggio unico dimostrato in questi concetti è la possibilità di scambiare il numero di canali con la frequenza di campionamento senza aumentare la velocità di trasmissione dei dati digitali, pur utilizzando le capacità programmabili del DSP integrato.
Segmenti interlacciati nel tempo
Immaginate di ridurre i dati dell'ADC a campioni pari e dispari. Ogni flusso di dati ha metà della frequenza di campionamento e contiene un campione ogni due campioni sfasati. Questo è ciò che accade quando i segmenti dell'ADC vengono interlacciati. Ogni segmento ha metà della frequenza e contiene un campione ogni due campioni. L'approccio tradizionale consiste nel unire questi dati alla frequenza di campionamento completa. Un approccio alternativo consiste nell'utilizzare le informazioni di fase tra i due segmenti, consentendo di risolvere le regioni di Nyquist senza aumentare la velocità di trasmissione dei dati digitali. La Figura 2 introduce il concetto di segmenti interlacciati visualizzato nel dominio della frequenza.
Ad esempio, consideriamo un ADC con interlacciamento temporale 2×:

I sub-ADC forniscono i campioni pari e dispari.

Se interpretiamo i segnali sub-ADC nel dominio della frequenza, possiamo correlarli al segnale desiderato alla massima velocità utilizzando le equazioni 4 e 5.
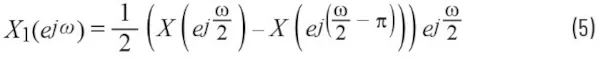
Ogni segnale sub-ADC è costituito da due segnali di aliasing provenienti da regioni di Nyquist opposte. La polarità dell'aliasing è diversa per i campioni pari e dispari. Possiamo sfruttare questo fatto per separare la prima e la seconda regione di Nyquist in fase di post-elaborazione.

Figura 2. Interpretazione dei tagli intercalati nel dominio della frequenza.
Interleaving temporale seguito da filtri FIR.
Lavorando con le informazioni di fase, è possibile creare un metodo per risolvere un segnale di Nyquist con una prima o seconda frequenza di taglio. La Figura 3 illustra un approccio alla soluzione. Si noti che il ritardo temporale è

Figura 3. Differenza di fase tra tagli intercalati.
All'uscita dell'ADC, si verifica una differenza di ritardo temporale tra i due segmenti di clock di mezzo periodo. Ciò si traduce in una fase lineare in funzione della frequenza. Se si applica un filtro di ritardo frazionario di mezzo campione all'uscita di un canale ADC, la fase viene compensata nel primo diagramma di Nyquist, ma nel secondo diagramma di Nyquist si verifica uno sfasamento tra i segmenti interlacciati. Questa è la proprietà che dovrebbe essere sfruttata con il DSP integrato dell'ADC: una fase lineare in funzione della frequenza. Pertanto, all'uscita dell'ADC, si ha una fase lineare in funzione della frequenza di ingresso, dove la pendenza si basa sul ritardo temporale di cutoff di mezzo periodo. La differenza di fase sia della frequenza fondamentale che della frequenza immagine è mostrata nella metà inferiore della Figura 3 rispetto alla frequenza di ingresso.
All'uscita dell'ADC, sebbene si osservi la pendenza della fase in funzione della frequenza, non ci sono informazioni sufficienti per lavorare. Se aggiungiamo un ritardo frazionario di mezzo campione a uno dei segmenti ADC, emerge una proprietà importante. Il risultato è che le uscite dell'ADC sono in fase se la frequenza di ingresso si trova nella prima regione di Nyquist e presentano una differenza di fase di 180° se il segnale si trova nella seconda regione di Nyquist. Questa proprietà consente un metodo per sommare i segnali e creare un metodo di cancellazione della regione di Nyquist.
Questo metodo di somma è utile quando il segnale di interesse non è vicino a fS/2. Per i segnali che attraversano il confine fS/2, è necessario un approccio alternativo. Se si aggiunge una trasformata di Hilbert o uno sfasamento di 90° al filtro digitale frazionario, allora il delta di fase è in quadratura alle uscite del filtro. La quadratura risultante ha anche un'inversione di fase tra I e Q a fS/2 e può essere utilizzata come ingressi in quadratura per un DDC complesso, rendendo questa opzione analoga all'opzione di campionamento in quadratura descritta nella Parte 2. Questo è visibile nella Figura 4.
Correzione dell'immagine per l'interleaving temporale
La sezione precedente ha discusso vari modi in cui le uscite di due ADC con interleaving temporale possono essere combinate per ottenere un segnale a velocità doppia, supponendo che entrambi gli ADC siano perfettamente identici. Tuttavia, in pratica, si verificherà una discrepanza di guadagno, fase e ritardo tra gli ADC e i rami del partitore di potenza sopra descritto. Come per la tecnica di campionamento in quadratura, la discrepanza tra i percorsi degli ADC può essere corretta utilizzando una struttura di filtro semicomplesso all'uscita dell'ADC o, in alternativa, sommando le uscite dei filtri complessi completi di una coppia di canali DDC.
Come mostrato in Figura 5, il sistema di interleaving temporale può essere modellato come un partitore di potenza ideale che alimenta due percorsi di segnale analogico con diverse funzioni di trasferimento, dove H0(ω) rappresenta la funzione di trasferimento del percorso che cattura i campioni pari e H1(ω) rappresenta la funzione di trasferimento del percorso che cattura i campioni dispari. I percorsi del segnale pari e dispari saranno indicati rispettivamente come percorso 0 e percorso 1.
La Figura 4 mostra due opzioni di interleaving temporale che sfruttano i filtri integrati. A sinistra, se si aggiunge un ritardo di mezzo campione a una delle sezioni di interleaving, i segnali al secondo Nyquist saranno in fase e i segnali al secondo Nyquist saranno fuori fase. A destra, se si include una trasformata di Hilbert nei coefficienti FIR, il risultato è che i segnali sono in quadratura all'uscita FIR con uno sfasamento ai limiti di Nyquist, in modo simile al campionamento in quadratura descritto nella Parte 2.

Figura 5. Un modello di interleaving temporale.
Come la QEC, la correzione di interleaving temporale è una forma relativa di equalizzazione. Ad esempio, nella Figura 6, il percorso 0 può essere considerato ideale e il percorso 1 può essere equiparato al percorso 0. Pertanto, la risposta del percorso 1 può essere modellata come la combinazione di (a) un ritardo nominale di 1/2 campione, (b) la risposta comune del percorso 0 e (c) una discrepanza o risposta delta del percorso 1 rispetto al percorso 0.

Figura 6. Un modello di interleaving temporale relativo in termini di un ritardo nominale di 1/2 campione H0,5 (ω) e una risposta di disallineamento HΔ (ω).
Utilizzando semplici identità trigonometriche, l'uscita del percorso 1 può essere scomposta in una somma che include termini coseno ritardati.


In assenza di discrepanza tra il percorso 0 e il percorso 1 (ovvero, HΔ(ω) = 1), le uscite ideali del sistema di campionamento in quadratura possono essere definite come:


La Figura 7 mostra il risultato della stimolazione di questo modello di interleaving temporale relativo con un ingresso sinusoidale x(t) = cos(ω0 t). Il ritardo nominale di 1/2 campione H0,5(ω) e la risposta di disallineamento HΔ(ω) = AΔ(ω) e(jθΔ(ω)) modificano l'ampiezza e la fase del segnale a 1 percorso, come mostrato.

Figura 7. Stimolazione del modello di interleaving temporale con un ingresso sinusoidale.
Pertanto, per un segnale sinusoidale o altro segnale a banda stretta centrato sulla frequenza ω0, le uscite effettive possono essere scritte in termini delle uscite ideali. La configurazione di interleaving temporale può essere considerata un sistema lineare 2 × 2 che genera un errore di interleaving temporale. La correzione dell'errore di interleaving temporale si ottiene invertendo questo sistema lineare 2 × 2 per recuperare le uscite ideali x0(t) e x1(t), come mostrato in Figura 8. Si noti che, per il caso a tono singolo descritto in questo esempio, la soluzione di correzione dell'errore mostrata in Figura 8 è una delle tante possibili soluzioni, dove le soluzioni variano regolando un filtro rispetto all'altro. La soluzione di correzione dell'errore diventa unica quando si tenta di correggere simultaneamente i segnali in più zone di Nyquist, ma tale soluzione unica esula dall'ambito di questo articolo.
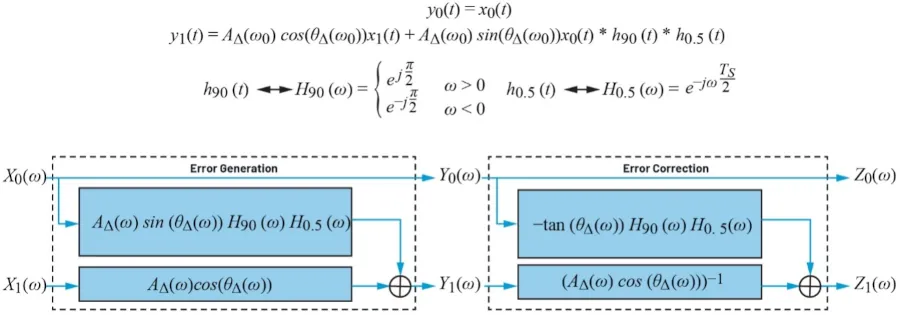
Figura 8. Modello di interleaving temporale relativo che mostra sia la generazione che la correzione degli errori attraverso una struttura di filtro semi-complessa.
Il filtro crossover che si estende dal percorso 0 al percorso 1 deve implementare un ritardo di mezzo campione (H0.5(ω)) e uno sfasamento di 90° (H90(ω)).
Questo modello di generazione dell'errore di interleaving temporale presenta analogie con il modello di generazione dell'errore di campionamento in quadratura, ma esiste una differenza significativa. Con uno stimolo a tono singolo, l'errore di campionamento in quadratura può essere modellato e corretto utilizzando filtri a valore reale a singolo tap. In altre parole, la correzione richiede solo una correzione del guadagno su ciascuno dei due filtri a valore reale. Tuttavia, la correzione dell'interleaving temporale richiede una correzione di fase e quindi richiede un filtro crossover multi-tap che si estende dal percorso 0 al percorso 1.
Con la topologia data, le uscite z0[n] e z1[n] rappresentano rispettivamente i campioni pari e dispari di un segnale interlacciato 2× campionato al doppio della frequenza. L'uscita interconnessa z[n] è costruita come segue:

Tuttavia, come descritto nelle sezioni precedenti, il ritardo di 1/2 campione combinato con una trasformata di Hilbert può essere utilizzato facoltativamente per trasformare z0[n] e z1[n] in una rappresentazione in quadratura. La Figura 9 mostra la cascata di correzione dell'interleaving temporale utilizzando i filtri G0(ω) e G1(ω) e la trasformazione in quadratura utilizzando Gq(ω), che risulta in uscite in quadratura z[n] = zi[n] + jzq[n].

Figura 9. Combinazione della correzione dell'interleaving temporale, per correggere la discrepanza analogica tra il percorso 0 e il percorso 1, con una trasformata di Hilbert per convertirla in una rappresentazione del segnale in quadratura.
Gli stadi di filtraggio in cascata possono essere uniti in un'unica struttura di filtro semi-complessa includendo la trasformata di quadratura nel primo stadio.

Ora, con un segnale di uscita in quadratura corretto, l'analisi fornita nelle sezioni precedenti può essere applicata per rimandare la correzione dell'uscita ADC, utilizzando il filtro programmabile (PFILT), all'uscita DDC, utilizzando il filtro complesso (CFIR).
La Figura 10 mostra le misurazioni che confrontano l'interlacciamento temporale con l'interlacciamento in quadratura quando si utilizza PFILT o CFIR per la rispettiva correzione degli errori. I risultati mostrano che gli errori sono approssimativamente uguali in magnitudine sia per l'interlacciamento temporale che per quello in quadratura e che CFIR offre prestazioni migliori in entrambi i casi.

Figura 10. Reiezione dell'immagine misurata confrontando l'interlacciamento temporale e quello in quadratura.
Si noti che gli errori sono approssimativamente gli stessi e che, in entrambi i casi, la correzione CFIR ha migliorato le prestazioni perché CFIR opera a velocità decimata e i coefficienti del filtro hanno un periodo effettivo più lungo.
Come descritto nella Parte 2, gli errori dopo la correzione con PFILT sono limitati dall'ondulazione di frequenza causata dalle lunghe linee di trasmissione e dal disadattamento di impedenza dei divisori RF ai due canali ADC. La risposta PFILT può avvicinarsi a risultati simili a quelli della risposta CFIR dopo la correzione dei problemi sopra menzionati.
Confronto tra opzioni di interleaving
Sono state descritte diverse opzioni di interleaving. Un confronto tra queste opzioni è giustificato di seguito. Le misurazioni nella Figura 10 mostrano che le prestazioni di reiezione dell'immagine sono praticamente le stesse per l'interleaving in quadratura e per l'interleaving temporale, quindi la decisione su quale sia l'opzione migliore dipende da altre considerazioni pratiche di applicazione.
Offload a piena velocità vs. DSP integrato:
nei casi in cui si desidera un flusso di dati completo di 40 GSPS, questo è possibile e può essere ottenuto con le più recenti soluzioni MxFE. La limitazione pratica consiste nell'assorbire l'aumento dei dati e quindi calibrare e riformulare un flusso di dati di 40 GSPS prima dell'elaborazione. In molti casi, è molto conveniente continuare a monitorare una larghezza di banda Nyquist completa di 20 GHz, ma utilizzando il DSP integrato per ridurre l'overhead del backend digitale. Le opzioni che utilizzano il DSP integrato sono state al centro della maggior parte delle descrizioni; tuttavia, l'offload dei dati a piena velocità rimane un'opzione realistica se desiderata.
Interleaving temporale vs. interleaving in quadratura:
interleaving in quadratura ha due vantaggi:
• Utilizzo della FFT in modalità complessa integrata
• L'ingresso all'ibrido in quadratura può essere considerato come un amplificatore bilanciato. Le riflessioni ADC saranno passate alla porta di terminazione, fornendo un migliore adattamento di impedenza a banda larga.

Il principale svantaggio del campionamento in quadratura è la gamma di frequenza limitata degli ibridi in quadratura disponibili in commercio. I componenti commerciali supportano una gamma da 2 GHz a 18 GHz, che storicamente rappresenta una larghezza di banda piuttosto ampia. Se si desidera una larghezza di banda ancora maggiore, è possibile utilizzare divisori di potenza resistivi per estendere la gamma di frequenza a frequenze inferiori.
Correzione PFILT vs. CFIR:
Sebbene sia PFILT che CFIR nell'AD9084 supportino la correzione con interleaving temporale, ognuno presenta vantaggi e svantaggi. PFILT opera alla frequenza di campionamento completa dell'ADC, consentendo la correzione di ampie larghezze di banda con un singolo set di coefficienti di filtro e permettendo il pieno utilizzo delle funzionalità DSP integrate. Tuttavia, CFIR supporta risposte all'impulso più lunghe, il che si traduce direttamente in prestazioni migliori in questa applicazione. La Tabella 1 fornisce un riepilogo dei vantaggi e degli svantaggi.
Conclusione:
Questa serie in tre parti ha descritto metodi pratici per abilitare il campionamento Nyquist per la prima volta su 20 GHz utilizzando ADC commerciali. La Parte 1 ha introdotto gli obiettivi e fornito una panoramica delle opzioni. La Parte 2 ha descritto in dettaglio il campionamento in quadratura diretta, insieme ai suoi limiti e alle correzioni necessarie. La Parte 3 ha concluso con le opzioni di interleaving temporale e un confronto tra le scelte disponibili. Nel corso della serie, è stato fornito il background tecnico per la presentazione dei risultati ottenuti, oltre alle misurazioni finali.
Notevole impegno è stato dedicato al mantenimento della gamma dinamica e delle prestazioni di rumore, aumentando al contempo le frequenze di campionamento. Gli ADC AD9084 a 20 GSPS offrono prestazioni di prim'ordine con larghezze di banda in ingresso fino a 18 GHz. Le prestazioni di questi ADC sono state mantenute, pur essendo aumentate a 40 GSPS, e sono state fornite opzioni selezionabili dall'utente in base agli obiettivi dell'applicazione.
futuro
si concentrerà principalmente sugli aggiornamenti software e firmware che consentiranno un'integrazione ottimizzata delle opzioni di interleaving nei sistemi finali. Verranno apportate modifiche alla scheda di valutazione per ottimizzare i divisori RF e gli ADC.
Ringraziamenti
Gli autori desiderano esprimere la loro gratitudine ai team di progettazione. La combinazione delle frequenze di campionamento dell'ADC, della larghezza di banda di ingresso e del DSP integrato ha gettato le basi per lo sviluppo dei concetti discussi. Desideriamo inoltre ringraziare i progettisti dell'ADC e Analog Devices per la loro lunga collaborazione, che ha aperto la strada a decenni di lavoro di progettazione e ha portato al primo campionamento Nyquist ad alta gamma dinamica a 20 GHz.
Riferimenti
Ali, Ahmed. Convertitori di dati ad alta velocità. IET, agosto 2016.
Kester, Walt. Manuale di conversione dati. Analog Devices, Inc., 200.
Manganaro, Gabriele. Convertitori di dati avanzati. Cambridge University Press, 2012.
Informazioni sugli autori:
Ian Beavers è un ingegnere applicativo sul campo e responsabile del laboratorio clienti per il team Aerospace and Defense Systems di Analog Devices, con sede a Durham, nella Carolina del Nord. Lavora in azienda dal 1999. Ian vanta oltre 25 anni di esperienza nel settore dei semiconduttori. Ha conseguito una laurea in Ingegneria Elettrica presso la North Carolina State University e un MBA presso l'Università della Carolina del Nord a Greensboro.
Peter Delos è responsabile tecnico del gruppo Aerospace and Defense di Analog Devices a Greensboro, nella Carolina del Nord. Ha conseguito una laurea in Ingegneria Elettrica presso il Virginia Tech nel 1990 e un MBA presso il NJIT nel 2004. Peter ha oltre 30 anni di esperienza nel settore. Ha trascorso la maggior parte della sua carriera progettando sistemi analogici e RF avanzati a livello di architettura, PCB e IC. Attualmente si concentra sulla miniaturizzazione di progetti di ricevitori, generatori di forme d'onda e sintetizzatori ad alte prestazioni per applicazioni phased-array.
Brian Reggiannini è un ingegnere senior di progettazione di sistemi. Ha progettato, implementato e supportato calibrazioni a livello di sistema per diverse generazioni di ricetrasmettitori wireless di Analog Devices. I suoi interessi tecnici includono l'elaborazione del segnale, l'apprendimento automatico, i sistemi embedded e i sistemi che coinvolgono componenti analogici assistiti digitalmente. Brian ha conseguito la laurea triennale (Sc.B.), la laurea magistrale (Sc.M.) e il dottorato di ricerca (Ph.D.) presso la Brown University rispettivamente nel 2007, 2009 e 2012.
Connor Bryant è un ingegnere di applicazioni di sistema presso Analog Devices, dove lavora nell'unità aziendale aerospaziale e della difesa a Durham, nella Carolina del Nord. È entrato in ADI nel 2023. Attualmente si concentra sulla progettazione e l'analisi di catene RF a segnale misto. Ha conseguito la laurea triennale in ingegneria elettrica presso la North Carolina State University nel 2022 e la laurea magistrale in ingegneria elettrica presso la stessa università nel 2023.