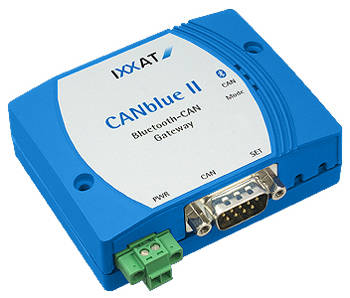
Per le applicazioni di assistenza, consente l'accesso wireless ai sistemi CAN utilizzando l'interfaccia Bluetooth standard disponibile su qualsiasi laptop. Ciò permette di leggere i dati diagnostici o di eseguire configurazioni di sistema in modo semplice e flessibile, anche quando i componenti sono difficili da raggiungere.
Utilizzando più unità CANblue II, è possibile collegare segmenti differenti in un'unica rete. Ciò consente una connessione affidabile di parti in movimento, come le turbine, e funge da ponte per collegare sottosistemi diversi, distanti fino a 200 metri. Si possono così evitare gli errori tipici delle connessioni ad anello o la costosa installazione di lunghe linee CAN.
Non solo, le comunicazioni basate su Bluetooth offrono vantaggi significativi in termini di portata e immunità ai disturbi, rispetto alle tradizionali soluzioni WLAN.
Sono supportate le seguenti modalità:
La modalità bridge
consente all'utente di creare un bridge CAN-Bluetooth-CAN utilizzando due unità CANblue II. Lo scambio di messaggi avviene al livello 2 ed è trasparente. Il dispositivo può essere utilizzato anche in sistemi con protocolli CANopen, DeviceNet o specifici del client. È possibile impostare filtri CAN-ID per lo scambio di dati tramite Bluetooth. Utilizzando più di due unità CANblue, è possibile collegare più bus.
Modalità protocollo ASCII/binario:
in questa modalità, le funzioni per la trasmissione e la ricezione di messaggi CAN e per la configurazione del CANblue II sono disponibili all'utente tramite semplici comandi ASCII e messaggi CAN binari ottimizzati. Il CANblue II è ideale per sistemi non Windows o piattaforme embedded.
Modalità operativa PC con supporto driver VCI.
Grazie al supporto del driver CAN VCI, CANblue II può essere utilizzato con tutti gli strumenti IXXAT e con software specifici del cliente. Inoltre, l'accesso wireless ai sistemi CAN tramite Bluetooth può essere facilmente implementato utilizzando il software fornito e gli strumenti basati su VCI.