Questo articolo non approfondirà i modelli matematici, sebbene i risultati forniti dal modello di ray tracing, il più versatile e ampiamente utilizzato, saranno brevemente discussi di seguito. Il modello di ray tracing si basa sul presupposto che l'energia delle onde possa essere concentrata lungo percorsi definiti, permettendoci di considerarle come raggi anziché come onde. Questa ipotesi è valida finché l'ampiezza dell'onda e la velocità del suono non variano significativamente lungo una lunghezza d'onda, condizione che si verifica al meglio alle alte frequenze a causa delle loro lunghezze d'onda più piccole. Il modello di ray tracing calcola le equazioni che governano i raggi, nonché il campo di pressione che essi generano, dai quali è possibile determinare le perdite di trasmissione e il tempo di propagazione di questi raggi.
Propagazione in acque poco profonde:
Quando la profondità del fondale marino è tale da provocare riflessioni multiple del segnale tra la superficie del mare e il fondo, si considera che la propagazione avvenga in un ambiente di acque poco profonde. La Figura 1 può servire da esempio grafico di questo tipo di trasmissione.
Nella propagazione in acque poco profonde, si verifica una significativa interazione tra il segnale acustico e il fondale marino. Questa interazione è piuttosto complessa, poiché è necessario considerare il tipo di fondale, i sedimenti, la loro distribuzione e le eventuali variazioni di profondità, tra gli altri fattori. Tutte queste difficoltà rendono rischioso l'uso di modelli matematici come il ray tracing. Emergono quindi modelli semi-empirici, tra cui spicca il modello Colossus [20].
Questo modello è stato derivato da una serie di misurazioni effettuate tra 100 Hz e 10 kHz. Tiene conto dell'altezza dell'onda (a seconda dello stato del mare), del tipo di fondale, della profondità della colonna d'acqua, della frequenza e del profilo di velocità del suono. Si ritiene che questo profilo sia costituito da due segmenti costanti: dalla superficie del mare fino a una certa profondità L, in metri, la velocità del suono aumenta linearmente con la profondità, mentre per profondità maggiori di L, la velocità diminuisce con la profondità fino a raggiungere il fondo.
Se la distanza di salto o di trasmissione, H, è definita come la distanza massima alla quale un raggio entra in contatto con la superficie o il fondo come indicato nell'equazione (12), dove D è la profondità della colonna d'acqua in metri, le perdite di trasmissione si ottengono secondo le equazioni indicate in (13) [20]:

(12)
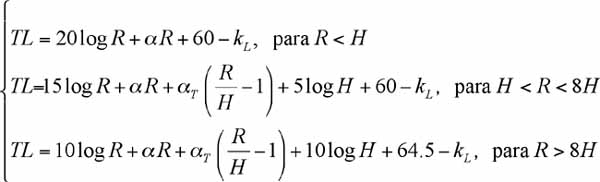
(13)
Dove R è la distanza in km, a è il coefficiente di assorbimento in dB·km-1, kL è un parametro chiamato anomalia di campo vicino, che misura il guadagno dovuto alle riflessioni tra il fondo e la superficie, in dB, e aT è il cosiddetto coefficiente di attenuazione efficace, che tiene conto delle perdite dovute all'accoppiamento di energia tra la superficie e il fondo, espresso in dB/riflessione. I valori di questi ultimi due coefficienti sono tabulati per diversi tipi di fondo e stato del mare, ad esempio in [2].
Canale di superficie
: La regione della colonna d'acqua vicino alla superficie è quella in cui si verificano le variazioni di temperatura più significative. Tuttavia, il movimento delle masse d'acqua causato dalle onde mescola l'acqua in questa regione, quindi può essere considerata isotermica. Se la salinità è costante, la velocità del suono varia solo con la profondità, determinando un gradiente positivo della velocità del suono con la profondità fino a una certa profondità, dove appare il termoclino.
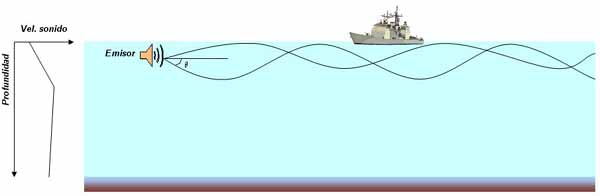
Poiché le onde acustiche si incurvano verso le aree con velocità del suono inferiore, se un trasmettitore viene posizionato in questa regione vicino alla superficie, chiamata canale di superficie, le onde acustiche rimarranno intrappolate al suo interno se l'angolo di emissione è sufficientemente piccolo e la lunghezza d'onda non è maggiore della larghezza del canale. Pertanto, il segnale acustico si propaga rimbalzando sulla superficie del mare e curvando per rimbalzare nuovamente sulla superficie, senza toccare il fondo, come mostrato in Figura 5.
Va notato che il segnale si propaga inizialmente in modo sferico, ma oltre una certa distanza rt, chiamata distanza di transizione, la propagazione può essere considerata cilindrica, poiché l'energia è confinata. In questo caso, le perdite di trasmissione possono essere espresse secondo l'equazione (14), dove la distanza di transizione è data dall'equazione (15) [2]:
 (14)
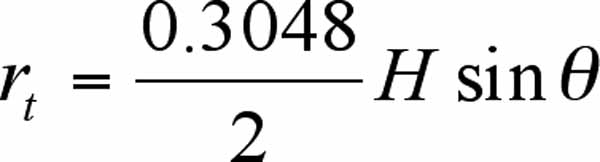
(15)
Dove r è la distanza in metri, a è il coefficiente di assorbimento in dB·km⁻¹ e aL è il cosiddetto coefficiente di dispersione, anch'esso in dB·km⁻¹. Questo coefficiente di dispersione tiene conto dell'energia che fuoriesce dal canale a causa della diffusione del segnale sulla superficie e della diffusione trasversale, che ha origine dalla discontinuità del profilo di velocità del suono alla base del canale; H è la profondità del canale in metri e q è l'angolo del raggio intrappolato più inclinato all'interno del canale, come mostrato in Figura 5.
Il canale acustico profondo.
La Figura 3 mostra un profilo tipico per le medie latitudini. In questo profilo, a una profondità di circa 1 km, appare un minimo nella velocità del suono. Questo minimo segna il cosiddetto asse del canale acustico e un segnale acustico emesso vicino a questa profondità si curverà verso di esso. Pertanto, se l'angolo di emissione è sufficientemente piccolo, il segnale si propaga senza rimbalzare sulla superficie o sul fondale marino. Questo forma un canale di propagazione, chiamato canale acustico profondo, rappresentato nella Figura 6.
In questo caso, le perdite di trasmissione sono dovute alla divergenza geometrica del segnale e all'assorbimento da parte dell'acqua. Inizialmente, la divergenza geometrica sarà sferica, fino a raggiungere la distanza di transizione rt, oltre la quale può essere considerata cilindrica. Non vi è alcun ulteriore contributo dovuto alle riflessioni dal fondale marino o dalla superficie. Le perdite di trasmissione possono essere espresse nella forma data in (16), a condizione che la distanza r sia tale che la divergenza sia cilindrica [1]:
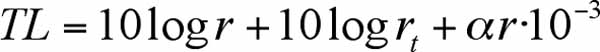 (16)
Dove r è la distanza in metri in cui devono essere calcolate le perdite di trasmissione e è il coefficiente di assorbimento in dB·km-1. La distanza di transizione può essere calcolata secondo l'equazione (17) [1]:
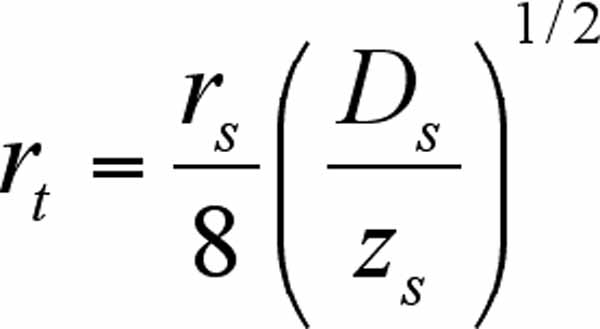
(17)
Dove Ds è la profondità alla quale si trova la velocità minima del suono nel canale superficiale, zs è la profondità dell'emettitore misurata dalla base del canale superficiale, che segna l'inizio del canale acustico profondo, e rs è la distanza di salto. Questa distanza di salto dipende dalle distanze tra l'asse acustico e i limiti del canale acustico profondo, dal valore della velocità del suono alla base del canale superficiale e dalla differenza tra questo valore e il minimo, ottenuto sull'asse del canale acustico.
Altre modalità di propagazione e ulteriori considerazioni
Finora abbiamo discusso i tre canali più rilevanti nella propagazione acustica in termini di importanza del profilo di velocità del suono, ma esistono altre modalità di propagazione. Oltre al percorso diretto, ovvero la trasmissione diretta tra trasmettitore e ricevitore, che si verifica per distanze molto brevi, è necessario evidenziare le zone di convergenza, il canale acustico affidabile e i canali artici.
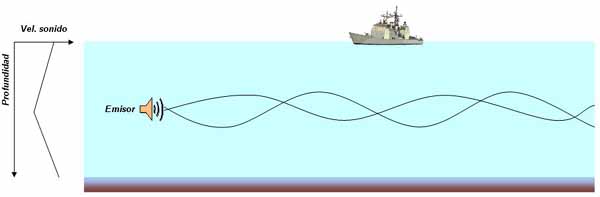 Le zone di convergenza si formano a causa dell'accumulo di raggi in un'area specifica vicino alla superficie, ma senza toccare il fondale o la superficie stessa, con conseguente rinforzo del segnale. In queste zone, le perdite di trasmissione sono inferiori grazie alla comparsa di un termine chiamato guadagno di convergenza.
Un canale acustico affidabile si verifica quando è presente un trasmettitore a grande profondità, al di sotto dell'asse acustico, e un ricevitore vicino alla superficie. Quando il segnale viene trasmesso, lo strato isotermico profondo fa sì che i raggi si curvino verso la superficie, dove raggiungono il trasmettitore senza toccare né il fondale né la superficie. Poiché non interagisce con nessuno dei due, è considerato affidabile.
Nei canali artici, può essere presente uno strato di ghiaccio sulla superficie del mare, che introduce un'ulteriore fonte di rumore dovuta alla rottura e alla caduta di frammenti di ghiaccio in acqua, e una maggiore incertezza nella riflessione dei raggi a causa dell'irregolarità di questo strato di ghiaccio, nonché dei processi di scattering. Le condizioni di temperatura in queste regioni creano un profilo di velocità del suono in cui la velocità aumenta linearmente con la profondità, il che significa che l'asse acustico può essere considerato in superficie. Tutti i raggi emessi finiranno per curvarsi verso la superficie, rimbalzare su di essa e interagire con lo strato di ghiaccio, che agisce come un filtro passa-basso a causa della diffusione.
In generale, i modelli studiati possono fornire una buona approssimazione dei valori di perdita di trasmissione che si otterrebbero per un dato caso. Tuttavia, esistono fattori aggiuntivi che possono influenzare il risultato e che non sono presenti, come la turbolenza, i vortici, le correnti interne o il rumore ambientale. Tutti questi fattori possono alterare i risultati ottenuti, come verrà discusso nella seconda parte di questo lavoro.
[Riferimenti alla fine della terza parte]
Autore:
Joaquín Aparicio, Enrique García; Ana Jiménez; Fernando Álvarez†; Jesús Ureña
Dipartimento di Elettronica, Università di Alcalá
†Dipartimento di Ingegneria Elettrica, Elettronica e Automatica, Università dell'Estremadura