Negli ultimi decenni, l'utilizzo di segnali acustici in ambienti sottomarini ha assunto un'importanza particolare a causa della necessità di monitorare diversi sensori ambientali, controllare robot sommersi con un certo grado di libertà, utilizzare sonar, ecc. Poiché l'uso di cavi non è generalmente economico o pratico in questo ambiente, le comunicazioni wireless, e più specificamente le comunicazioni acustiche, sono diventate la soluzione più diffusa per superare questa limitazione.
L'ambiente sottomarino possiede proprietà che favoriscono in modo particolare l'uso delle onde acustiche rispetto alle onde elettromagnetiche. Le onde elettromagnetiche subiscono un'attenuazione molto elevata in acqua, dell'ordine di dB·m⁻¹ per una frequenza di 30 kHz, mentre un'onda acustica alla stessa frequenza presenta un'attenuazione dell'ordine di dB·km⁻¹. Inoltre, le frequenze ottiche sono così influenzate dalla diffusione e dalla dispersione che il mezzo diventa opaco oltre distanze superiori a 200 metri per queste frequenze [1]. A causa di questi problemi, l'uso delle onde elettromagnetiche in acqua è fortemente limitato.
In generale, l'ambiente sottomarino presenta effetti molto simili a quelli dell'atmosfera: attenuazione e assorbimento del segnale da parte del mezzo, presenza di rumore, variabilità spaziale e temporale, effetto Doppler, strati di bolle, correnti interne e soprattutto propagazione multipath. Questi meccanismi possono far sì che il segnale raggiunga il ricevitore in uno stato significativamente degradato.
Breve panoramica storica
: In generale, Leonardo da Vinci è considerato il pioniere della ricerca sulla propagazione acustica in acqua. Già alla fine del XV secolo, gettò le basi per un rudimentale sonar passivo (basato sulla ricezione di un segnale generato dal bersaglio, non di un'eco). L'idea di Leonardo da Vinci era che se una persona si trovasse su una nave e questa si fermasse in mezzo al mare, posizionando un'estremità di un tubo sufficientemente lungo nell'acqua e avvicinando l'orecchio all'altra estremità, potrebbe udire navi lontane [2].
Anni dopo, nel 1827, la velocità del suono in acqua fu misurata attraverso un esperimento condotto sul lago di Ginevra dal fisico Daniel Colladon e dal matematico Charles François Sturm. Questo esperimento prevedeva la generazione di due segnali simultanei: un lampo di luce e il suono di una campana sommersa, e la misurazione dell'intervallo di tempo tra l'osservazione di entrambi i segnali. Questo esperimento ha permesso di stimare la velocità del suono in acqua a 1435 m·s-1 per una temperatura di 8ºC [3].
Nel corso del XIX secolo, vale la pena sottolineare anche i contributi dei progressi in altri campi, come la scoperta dell'effetto magnetostrizione da parte di James Joule nel 1840 e la scoperta dell'effetto piezoelettrico da parte di Pierre e Jacques Curie nel 1880 [2]. Questi effetti hanno reso possibile la generazione di onde acustiche con uno specifico contenuto spettrale.
Il XX secolo ha visto diversi progressi legati alle guerre mondiali. Durante la prima guerra mondiale, era ancora in uso un sonar basato sull'idea di Leonardo da Vinci, ma modificato con un secondo tubo per discriminare meglio la direzione di arrivo delle onde acustiche. Durante questa guerra, iniziarono i primi esperimenti volti allo sviluppo del sonar attivo; cioè, un sonar basato sul riconoscimento dell'eco prodotto dal segnale acustico di un oggetto. Gli echi dei sottomarini venivano rilevati a distanze fino a 1,5 chilometri [2].
Nel 1919, fu pubblicato quello che è considerato il primo articolo di ricerca sull'acustica subacquea. L'autore era H. Lichte, e stava studiando l'influenza degli strati orizzontali di diverse temperature sulla propagazione delle onde acustiche [2].
Nel 1945, uno dei primi sistemi di comunicazione sottomarina fu sviluppato per l'uso sui sottomarini, con una portata di diversi chilometri. Utilizzava la modulazione a banda laterale singola e una gamma di frequenza tra 8 e 11 kHz [4].
Da questo punto, e successivamente con lo sviluppo della tecnologia VLSI (Very-Large-Scale Integration) nei circuiti integrati e l'emergere dei DSP (Digital Signal Processors), iniziarono le sperimentazioni con diverse modulazioni, equalizzazioni e processi di correzione degli errori, che migliorarono progressivamente le prestazioni di questi sistemi.
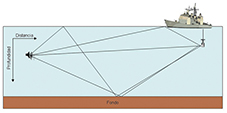
All'inizio degli anni '70, CS Miller e CE Bohman utilizzarono il frequency hopping per ridurre gli effetti della propagazione multipath, impiegando anche la modulazione di fase combinata con la modulazione di frequenza [5]. Di tutti gli effetti presenti, la propagazione multipath è stata identificata come la principale difficoltà nello stabilire la comunicazione. Questo effetto è più evidente nelle trasmissioni lungo l'asse della distanza, poiché si verificano più riflessioni rispetto a una trasmissione lungo l'asse della profondità. La Figura 1 rappresenta una situazione in cui la propagazione avviene lungo l'asse della distanza e in cui appaiono diversi percorsi che il segnale può seguire per raggiungere il ricevitore (percorso diretto, riflessione dal basso, ecc.), formando così il multipath.
Le velocità di trasmissione raggiunte durante gli anni '80 erano di circa un kilobit al secondo in esperimenti che utilizzavano la modulazione di frequenza o la modulazione di fase, come quelli descritti in [6] o [7].
Negli anni '90, l'uso della modulazione di fase iniziò a diffondersi maggiormente, sostituendo la modulazione di frequenza. Nel 1992, utilizzando questa modulazione, furono raggiunte velocità di 16 kbps in una trasmissione lungo l'asse della profondità [8]. Nel 1994, R. Galvin e RFW Coates svilupparono un sistema che raggiunse velocità di 10 kbps per la trasmissione lungo l'asse della distanza, dove il trasmettitore e il ricevitore erano separati da 2 km [9]; quando il ricevitore era posizionato a 900 m dal trasmettitore, la velocità di trasmissione era di 20 kbps. E un paio d'anni dopo, nel 1996, la Woods Hole Oceanographic Institution sviluppò un sistema che raggiunse velocità di 40 kbps per una distanza di 2 km [10].
Da questo punto in poi, i vari contributi si concentrano meno sull'aumento della velocità e più sull'impiego di diverse configurazioni. Per citare alcuni esempi, nel 1999 è apparso un sistema sviluppato da E.M. Sozer et al., basato sulla tecnica Direct Sequence Spread Spectrum (DSSS) [11]. Nel 2004, D. Kilfoyle ha utilizzato la modulazione spaziale e un ricevitore multiutente che sfrutta la variabilità spaziale della propagazione multipath, ottenendo un aumento da due a tre volte della capacità del canale [12]. Sempre più studi hanno iniziato ad apparire sull'implementazione di reti di sensori sottomarini, come quello pubblicato da Akyildiz et al. nel 2005 [13], e sono emerse altre possibilità di modulazione, come l'Orthogonal Frequency Division Multiplexing (OFDM) [14]. Nel 2007, S. Roy et al. hanno proposto la codifica spazio-temporale insieme all'equalizzazione iterativa, ottenendo velocità di 48 kbps [15].
 Parametri fondamentali della propagazione acustica subacquea:
La velocità del suono e le perdite di trasmissione sono i due parametri fondamentali che riguardano la propagazione di un'onda acustica in un mezzo sottomarino. La variazione della velocità del suono con la profondità determina quello che viene definito "profilo della velocità del suono", che, a seconda della sua forma, favorirà la propagazione dell'onda acustica in un modo particolare. Le perdite di trasmissione sono dovute ai vari fattori che attenuano l'onda acustica mentre si propaga attraverso il mezzo sottomarino.
Velocità del suono
In senso stretto, la velocità del suono si ottiene dall'equazione d'onda lineare [1], e il suo valore è quello che appare nell'equazione (1):
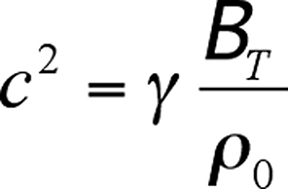 Dove c è la velocità del suono in m·s⁻¹, g è l'indice adiabatico, BT è il modulo di compressibilità isotermico e ρ₀ è la densità di equilibrio. Queste tre quantità sono funzioni della temperatura e della pressione dell'acqua.
Ottenere un'espressione che rifletta chiaramente queste variazioni è complesso, quindi è comune esprimere la velocità del suono utilizzando espressioni semi-empiriche, che poi dipendono dalle misurazioni effettuate, risultando in un gran numero di equazioni. Ad esempio, un'equazione per l'acqua distillata è espressa nell'equazione (2) [1]:

 Dove c è la velocità del suono in m·s⁻¹, t = T/100, dove T è la temperatura in gradi Celsius, e è la pressione relativa espressa in bar, dove un valore di 0 bar indica una pressione di equilibrio di 1,01325 bar (1 atm). Questa equazione è valida per temperature comprese tra 0 °C e 100 °C e pressioni relative comprese tra 0 e 200 bar.
Il mezzo sottomarino più comunemente utilizzato per la propagazione delle onde acustiche è l'oceano (o i vari mari), pertanto, i termini fondale marino o fondo oceanico, così come la superficie del mare, saranno utilizzati di default, sebbene i risultati possano essere estrapolati ad altri ambienti sottomarini. L'acqua di mare differisce dall'acqua distillata per quanto riguarda le variabili che influenzano la velocità del suono, introducendo un altro fattore: la salinità. Negli ultimi decenni, sono emerse diverse equazioni per esprimere la velocità del suono in ambienti marini, le più importanti delle quali sono le equazioni di Del Grosso e di Chen e Millero. Quest'ultimo è stato riconosciuto dall'UNESCO come l'algoritmo standard per il calcolo della velocità del suono negli ambienti sottomarini [16].
L'equazione di Del Grosso risale originariamente al 1974 ed è espressa, nella sua forma successivamente corretta, come equazione (3). I coefficienti DCi, a loro volta, comprendono altri coefficienti (un totale di 18) che possono essere una funzione della temperatura (T), della pressione (P) e della salinità (S) [16]:
 Questa equazione è valida per temperature comprese tra 0ºC e 30ºC, salinità comprese tra 30‰ e 40‰ e pressioni comprese tra 0 kg·cm2 e 100 kg·cm2.L'
equazione di Chen e Millero, dal canto suo, risale al 1977 e nella sua forma successivamente corretta è espressa secondo l'equazione (4), dove, come nel caso precedente, i coefficienti che compaiono comprendono altri (un totale di 42), che possono dipendere dalla temperatura (T), dalla pressione (P) e dalla salinità (S) [16]:

 Questa equazione è valida per temperature comprese tra 0 °C e 40 °C, salinità comprese tra 0‰ e 40‰ e pressioni comprese tra 0 e 1000 bar.
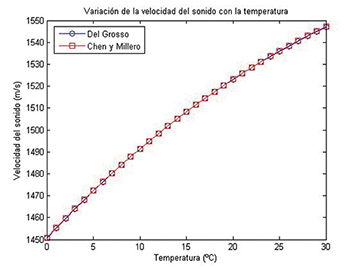
Non vi è alcuna differenza apprezzabile tra i risultati ottenuti da entrambe le equazioni all'interno degli intervalli di validità sovrapposti. Ad esempio, si può studiare come le velocità ottenute da entrambe le espressioni variano con la temperatura. Questo risultato è mostrato nella Figura 2, dove si può notare che il valore ottenuto è praticamente identico. Un risultato analogo si ottiene considerando le variazioni con la pressione o la salinità.
Una volta ottenuto un valore per la velocità del suono in funzione di temperatura, pressione e salinità, si può studiare come questa velocità varia con la profondità per ottenere il profilo della velocità del suono. Per fare ciò, è necessario conoscere come temperatura, salinità e pressione variano con la profondità.
 In generale, la salinità varia con la profondità in modo trascurabile, tranne che in regioni specifiche come le zone polari o gli estuari. La velocità del suono varia di 1 m/s per ogni parte per mille di variazione della salinità, e la salinità in genere varia non più di 3‰ in una data regione e di 10‰ tra diversi oceani e aree del mondo. Inoltre, la velocità del suono varia di 5 m/s per ogni grado Celsius e di 1,6 × 10⁻⁶ m/s per ogni Pascal, dove sia la temperatura che la pressione dipendono dalla profondità [3]. La variazione della velocità del suono con la pressione può sembrare trascurabile, ma la pressione aumenta a un tasso di 1 atm per ogni 10 m di profondità. A 1 km, la pressione sarebbe di circa 100 atm, ovvero 10.132.500 Pa, quindi la velocità del suono varia di circa 16 m/s nel primo chilometro [1]; Questo effetto è evidente negli oceani, dove la profondità può raggiungere diversi chilometri.
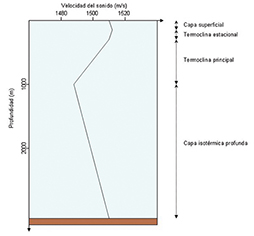
Tenendo conto di tutti questi effetti, si ottiene il profilo della velocità del suono, che per le medie latitudini ha la forma tipica mostrata in Figura 3. A grandi profondità, la temperatura rimane praticamente costante, quindi, poiché la salinità varia a malapena con la profondità, le variazioni della velocità del suono sono dovute alla variazione di pressione con la profondità. La pressione diminuisce man mano che ci si avvicina alla superficie, quindi anche la velocità del suono diminuisce. Nella Figura 3, questo comportamento si verifica fino a una profondità di circa un chilometro, dove si osserva un minimo nella velocità del suono. La regione che va dal fondale oceanico a questo minimo è chiamata strato isotermico profondo.
A profondità inferiori a questa, l'effetto della temperatura inizia a farsi sentire, aumentando man mano che ci si avvicina alla superficie del mare. Questo effetto è più significativo della variazione di pressione con la profondità. Questa zona, che si estende da 1000 m a una profondità di circa 200 m, è chiamata termoclino principale, e l'effetto delle stagioni è trascurabile al suo interno. Tra 200 m e 100 m, esiste una regione in cui gli effetti stagionali sono effettivamente apprezzabili, quindi la forma del profilo in questa regione varia a seconda della stagione. Questa regione è chiamata termoclino stagionale. Al di sotto dei 100 m, la superficie è esposta a cambiamenti atmosferici, come vento, bruschi cambiamenti di temperatura e movimento delle masse d'acqua. Questo movimento delle masse d'acqua produce un rimescolamento che permette di considerare questa regione isotermica, nonostante eventuali bruschi cambiamenti di temperatura. Per questo motivo, è chiamata strato superficiale o strato misto.
Il profilo qui descritto è valido per le medie latitudini, ma generalmente varia con la latitudine e le condizioni locali. Ad esempio, in una regione polare, la temperatura non aumenta con la profondità, quindi lo strato isotermico profondo si estende fino alla superficie. In altre aree, la profondità alla quale si raggiunge la velocità minima del suono può essere diversa da un chilometro.
Una volta nota la forma del profilo della velocità del suono, è possibile determinare come il segnale acustico si propagherà attraverso il mezzo sottomarino. In base al principio di Huygens e data la forma del profilo della velocità del suono, si formano zone in cui le onde generate dai fronti d'onda si propagano a velocità diverse a seconda della profondità di tali fronti. L'effetto netto è la deviazione dell'onda acustica verso la regione in cui la velocità del suono è inferiore. La forma del profilo della velocità del suono e questo effetto di curvatura delle onde acustiche verso le aree in cui tale velocità è inferiore, sono fondamentali per la comparsa di diversi tipi di propagazione, come vedremo in seguito.
Perdite di trasmissione.
Nella propagazione di un segnale acustico attraverso il mezzo sottomarino, si verificano diverse perdite dovute a tre contributi principali: divergenza geometrica, assorbimento da parte del mezzo e riflessioni dalle superfici. Queste perdite sono racchiuse in un parametro chiamato perdita di trasmissione, TL (perdita di trasmissione).
La divergenza geometrica si verifica come conseguenza della propagazione dell'onda acustica. La forma naturale di propagazione di un'onda acustica è sferica e, pertanto, l'energia trasportata dal segnale si distribuisce all'aumentare della distanza. Tuttavia, quando la relazione tra la distanza alla quale l'onda si propaga e la profondità del fondale marino è tale che l'onda è confinata tra la superficie del mare e il fondale, la propagazione è considerata cilindrica.
Le perdite di trasmissione vengono tipicamente calcolate a partire dall'intensità acustica, sebbene sia più conveniente utilizzare un'espressione in funzione della distanza. Per una data distanza r, la perdita di trasmissione dovuta alla divergenza geometrica, se è sferica, è il doppio di quella dovuta alla divergenza cilindrica. Nello specifico, per la divergenza sferica le perdite di trasmissione, in dB, sono date da (5), e per la divergenza cilindrica, da (6) [1]:
 Durante la propagazione di un segnale acustico, parte della sua energia viene trasferita al mezzo sotto forma di calore; questo processo è noto come assorbimento da parte del mezzo e consiste di due contributi principali: la viscosità dell'acqua e i processi di rilassamento. Nell'acqua dolce, compare solo il primo contributo, mentre il secondo compare nell'acqua salata a causa dei processi di rilassamento ionico del solfato di magnesio e dell'acido borico.
Questi contributi sono catturati nel parametro chiamato coefficiente di assorbimento, che è espresso in modo semi-empirico, con varie formule sviluppate negli ultimi decenni. Una delle espressioni più utilizzate è quella di Thorp (7), che risale alla fine degli anni '60 ed è valida fino a frequenze di pochi kilohertz [17]:

 Dove a ha unità di dB·km-1 e f è la frequenza del segnale in kHz. L'ultimo termine è una correzione che tiene conto dell'assorbimento a frequenze molto basse, questa equazione è valida per temperature di 4ºC e una profondità di 900 m, dove sono state effettuate le misurazioni [2].
Un'altra espressione più moderna, dei primi anni '80, è quella fornita da Francois e Garrison, valida per frequenze tra 100 Hz e 1 MHz, ed è espressa secondo l'equazione (8) [18]:
 Dove a ha unità di dB·km⁻¹ e f è la frequenza del segnale in kHz. Il primo termine deriva dal contributo dell'acido borico, il secondo dal contributo del solfato di magnesio e il terzo dalla viscosità dell'acqua. f₁ e f₂ sono le frequenze di rilassamento dell'acido borico e del solfato di magnesio, rispettivamente, in kHz, e i coefficienti Ai e Pi possono dipendere da pH, salinità, profondità, temperatura e velocità del suono.
Utilizzando l'equazione di Francois-Garrison, è stato ottenuto il grafico mostrato in Figura 4, che rappresenta la variazione del coefficiente di assorbimento con la frequenza, per l'intervallo tra 100 Hz e 1 MHz. Questo risultato è stato ottenuto per un pH di 8, una salinità di 35‰, una temperatura di 5°C e una profondità di 0 m.
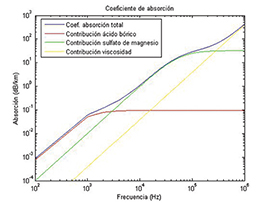 Dalla Figura 4 si può trarre un'importante conclusione: per trasmissioni su lunghe distanze, dell'ordine di diversi chilometri, si dovrebbero utilizzare frequenze dell'ordine di decine di kHz, altrimenti l'assorbimento risulterebbe eccessivo; per trasmissioni su brevi distanze, inferiori a 1 km, si potrebbero utilizzare frequenze dell'ordine di centinaia di kHz.
 Il contributo finale alle perdite di trasmissione è dovuto alle riflessioni del segnale sulla superficie del mare o sul fondale marino. Nel caso della superficie del mare, se è perfettamente liscia, la riflessione può essere considerata speculare e si perde pochissima energia nel processo. Se la superficie non è liscia, parte del segnale verrà riflessa in direzioni diverse da quelle che si avrebbero nel caso di riflessione speculare, con conseguente perdita di energia. Il parametro di Rayleigh, dato nell'equazione (9), è comunemente usato per caratterizzare la regolarità della superficie del mare [19]:
dove k è il numero d'onda, q è l'angolo di incidenza sulla superficie del mare e 2a è il valore RMS dell'altezza dell'onda, dal suo punto più alto al suo punto più basso, considerando il terzo più alto delle onde. Attraverso vari esperimenti, è stato determinato che per frequenze inferiori a 1 kHz, le perdite di trasmissione sono di 1 dB/riflessione, mentre per frequenze superiori a 25 kHz, queste perdite sono di circa 3 dB/riflessione [19]. Questo aumento delle perdite è dovuto al fatto che all'aumentare della frequenza, la lunghezza d'onda diminuisce. Pertanto, irregolarità superficiali più piccole, che passerebbero inosservate a lunghezze d'onda maggiori, influenzeranno la riflessione.
Lo studio del fondale marino è, in linea di principio, analogo, sebbene più complesso a causa dell'irregolarità del terreno e della composizione del fondale. Diversi modelli tentano di riprodurre il comportamento delle riflessioni del segnale acustico dal fondale marino, che vanno dal modello ideale di Rayleigh ad altri come il modello di Sommerfeld o i modelli geoacustici. Oltre alla riflessione del segnale dal fondale marino, occorre considerare anche lo strato di sedimento sovrastante, poiché contribuisce all'attenuazione del segnale.
Tenendo conto di tutti i contributi discussi, le perdite di trasmissione possono essere espresse secondo l'equazione (10) per la propagazione sferica, o l'equazione (11) per la propagazione cilindrica:
dove la distanza r, ovvero il punto in cui vengono misurate le perdite (generalmente al ricevitore), è espressa in metri, e il contributo delle riflessioni è stato lasciato generico, poiché dipende da troppe condizioni e modelli per poter fornire un'espressione esplicita.
[Riferimenti alla fine della Parte Terza]
Autore:
Joaquín Aparicio, Enrique García; Ana Jiménez; Fernando Álvarez†; Jesús Ureña
Dipartimento di Elettronica, Università di Alcalá
†Dipartimento di Ingegneria Elettrica, Elettronica e Automatica, Università dell'Estremadura