Tuttavia, considerare solo questi effetti costituirebbe un caso ideale nelle applicazioni pratiche. Numerosi altri meccanismi possono manifestarsi quando la propagazione acustica avviene in ambienti sottomarini, alcuni dei quali causano fluttuazioni del segnale sia in ampiezza che in fase. Di default, faremo riferimento agli ambienti marini, ma questi effetti possono verificarsi in generale anche in altri ambienti sottomarini.
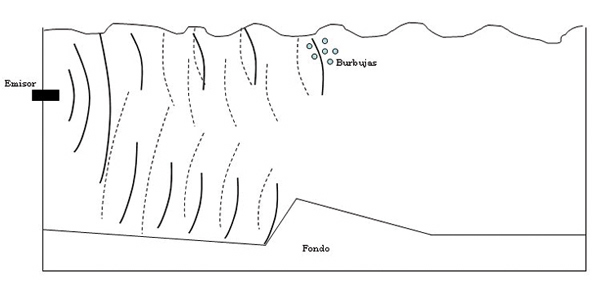
Un meccanismo che si presenta sempre è la riverberazione. La riverberazione è l'energia dispersa in altre direzioni a seguito dell'interazione delle onde acustiche con il mezzo, come ad esempio le riflessioni sulle superfici o l'incontro delle onde con le particelle sospese nell'acqua. La Figura 7 mostra un esempio di diversi processi di riverberazione, dove il segnale riflesso che causa la riverberazione appare come una linea tratteggiata.
 Si possono considerare due tipi di riverbero: volumetrico e superficiale. Il riverbero volumetrico si verifica all'interno del volume d'acqua in cui avviene la propagazione ed è dovuto principalmente alle particelle sospese e alla presenza di vita marina. Il contributo dello strato di diffusione profonda, di origine biologica, al riverbero volumetrico è particolarmente rilevante, in quanto fornisce un livello di diffusione più elevato rispetto al resto [2]. A causa di questa origine biologica, la profondità dello strato di diffusione profonda varia durante il giorno, a seconda del movimento degli animali, e la sua risposta alle diverse frequenze del segnale acustico, che dipende dalle dimensioni degli animali, indica che è composto da diversi sottostrati.
La riverberazione superficiale è il risultato della diffusione causata dall'interazione delle onde acustiche con le superfici e le particelle vicine, come sedimenti o strati di bolle introdotti dalle onde o dal passaggio delle navi. Sulla superficie del mare, il livello di diffusione dipende dalla frequenza, dall'angolo di incidenza e dall'irregolarità della superficie, che a sua volta dipende dalla velocità del vento superficiale [2]. Se sulla superficie è presente anche uno strato di ghiaccio, la riverberazione sarà maggiore. Sul fondo, il livello di diffusione dipende anche dal materiale: i fondali rocciosi producono una riverberazione maggiore rispetto ai fondali sabbiosi. Il contributo del fondale marino alla riverberazione è il più complesso da prevedere, poiché l'interazione delle onde acustiche con il fondale marino è la più difficile da determinare.
Inoltre, le bolle di gas presenti nell'acqua diventano parte dei processi di compressione e rarefazione dell'onda, dove l'entità di questa risposta al segnale acustico dipenderà dalla frequenza e dalle dimensioni delle bolle. In questo processo, le onde acustiche perdono energia nelle bolle, che la irradiano in tutte le direzioni, causando riverbero, che sarà al suo massimo quando le bolle risuonano [2].
Oltre a questo effetto, e sebbene non si tratti di riverbero, vale la pena menzionare che le bolle di gas causano variazioni nella velocità del suono quando attraversa una regione in cui è presente uno strato di bolle. Se la dimensione delle bolle è inferiore alla dimensione di risonanza per la frequenza del segnale, la bolla viene compressa durante la fase di compressione dell'onda acustica, riducendo così il modulo di compressibilità e di conseguenza la velocità del suono; se la dimensione è maggiore, la bolla si espande durante la fase di compressione, aumentando il modulo di compressibilità e di conseguenza la velocità del suono [3]. Queste variazioni nella velocità del suono influenzeranno la forma del profilo alare, con le conseguenti ripercussioni.
 In generale, se viene emesso un impulso sinusoidale, il segnale di riverbero apparirà come un tono irregolare che si attenua nel tempo, sebbene possano verificarsi picchi di intensità in determinati momenti. Questo tono subirà uno spostamento di frequenza e un allargamento spettrale a causa del movimento di particelle in sospensione, della vita marina, della possibilità che il riverbero ricevuto da diverse direzioni abbia subito diversi spostamenti Doppler, e così via. Il riverbero sarà maggiore all'aumentare della potenza trasmessa e del raggio d'azione del segnale acustico.
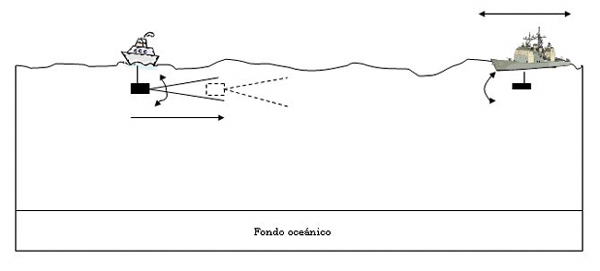
L'effetto Doppler è un altro meccanismo da considerare. Data la natura dell'ambiente sottomarino, il trasmettitore o il ricevitore (o entrambi) possono essere in movimento quando vengono effettuate le misurazioni, ad esempio su una barca (Figura 8). In questo caso, si verifica l'effetto Doppler, che consiste in uno spostamento di frequenza. Se il segnale può viaggiare lungo percorsi diversi (multipath), si verificano diversi spostamenti Doppler, con conseguente allargamento dello spettro al ricevitore.
 Inoltre, anche se gli strumenti fossero perfettamente immobili, l'allargamento Doppler può comunque verificarsi a causa del movimento delle masse d'acqua durante la trasmissione del segnale, come quello causato dalle onde, che alterano la superficie riflettente. Un altro contributo può provenire dalle correnti interne, che causano lo spostamento delle masse d'acqua, il che influenzerà la propagazione acustica.
Per evitare le conseguenze di questo allargamento, la durata del segnale deve essere conforme alla relazione data nell'espressione (18) [7]:
1
__ >> B (18)
T
Dove T è la durata del segnale e B è l'allargamento Doppler. Questo allargamento Doppler aumenta con la frequenza, quindi è particolarmente importante a brevi distanze (un chilometro o meno), dove si possono utilizzare diverse decine di kHz [4].
L'allargamento Doppler è di interesse insieme al ritardo multipath, che appare a causa delle riflessioni superficiali e della rifrazione dei raggi verso la velocità minima del suono; pertanto, la disposizione del trasmettitore e del ricevitore è critica. Il ritardo multipath è il tempo tra l'arrivo del primo segnale e l'arrivo del segnale dal percorso più lungo.
La propagazione lungo l'asse della distanza può causare un significativo allargamento temporale dovuto alla propagazione multipath, con conseguente effetto noto come interferenza intersimbolica (ISI). Ad esempio, a una velocità di trasmissione di 10 ksps (chilosimboli al secondo) su un canale di acque poco profonde che può estendersi da 1 a 10 km, si verifica un ritardo multipath di 10 ms, causando la diffusione dell'ISI su 100 simboli [4]. Per evitare gli effetti di questi molteplici arrivi multipath al ricevitore, deve essere soddisfatta la relazione data nell'equazione (19) [7]:
1
__ >> tL (19)
W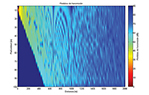 Dove W è la larghezza di banda e tL è il ritardo multipath. L'obiettivo in tutti i sistemi è che il prodotto B·tL sia inferiore a uno; altrimenti, si dice che il sistema è sovradiffuso e il canale non può essere utilizzato correttamente a meno che il segnale acustico non venga pre-elaborato.
Oltre a questi effetti, è importante considerare che l'ambiente sottomarino è dinamico; cioè, ci sono vari processi che causano cambiamenti nell'ambiente. Questi processi sono solitamente classificati in base alla loro estensione spaziale come fenomeni su larga scala (più di 100 km), fenomeni mesoscala (tra 100 m e 100 km) e fenomeni su piccola scala (meno di 100 m) [19].
Tra i fenomeni su larga scala si annoverano la circolazione indotta dal vento nei primi cento metri di profondità e la circolazione termoalina, causata da variazioni di densità dovute a cambiamenti nella temperatura e nella salinità dell'acqua.
I fenomeni su mesoscala includono fronti oceanici, vortici e onde interne. I fronti oceanici sono zone di transizione che separano masse d'acqua con caratteristiche diverse, in particolare temperatura e salinità. I vortici sono costituiti da masse d'acqua che scorrono in modo circolare, chiudendosi su se stesse, e possono quindi essere considerati un caso particolare di fronte oceanico, poiché presentano caratteristiche distinte rispetto all'ambiente circostante. Le onde interne, invece, sono onde che si propagano lungo le interfacce tra strati di fluidi con densità diverse, o all'interno dello stesso fluido che presenta un gradiente di densità.
Infine, tra i fenomeni su piccola scala, spicca la scala termoalina. Essa si manifesta generalmente nel termoclino principale ed è costituita da zone profonde diversi metri in cui temperatura e salinità sono uniformi, separate da altre zone in cui si osserva un gradiente significativo di questi valori. Questo effetto si verifica più frequentemente nelle aree in cui si mescolano acqua dolce e salata.
Un altro meccanismo da considerare è la dispersione della velocità del suono (da distinguere dalla diffusione). La dispersione consiste nella propagazione a velocità diverse delle componenti del segnale di frequenze diverse. Poiché generalmente non è presente, le formule semi-empiriche presenti in letteratura non tengono conto di questa dipendenza; tuttavia, essa può manifestarsi in determinate circostanze, come il passaggio attraverso uno strato di bolle [21] o a seconda della forma del canale (dispersione geometrica) [22]. Gli effetti della dispersione possono essere molto significativi se il segnale acustico è codificato, poiché il segnale può arrivare irriconoscibile al ricevitore.
L'ultimo meccanismo da considerare è il rumore ambientale, ovvero qualsiasi segnale che continua ad essere ricevuto anche dopo che tutte le fonti di rumore note sono state eliminate. Questo rumore ambientale viene solitamente percepito come un ronzio a bassa frequenza, generalmente dell'ordine degli hertz.
Nell'oceano aperto, dove si può considerare la propagazione in acque profonde, esistono diverse possibili fonti di rumore ambientale: onde, maree e turbolenza, che causano variazioni di pressione registrate dagli idrofoni; la rottura delle onde sulla superficie del mare e delle bolle nell'acqua; l'attività sismica; la presenza di navi; e il cosiddetto rumore termico delle molecole. Quasi tutti questi contributi sono a bassa frequenza, generalmente al di sotto di 100-500 Hz, ad eccezione della rottura delle onde e delle bolle, che possono raggiungere i 30 kHz, e del rumore termico, che può raggiungere i 100 kHz [2].
Nelle acque poco profonde, le potenziali fonti di rumore ambientale sono note, ma la loro variabilità, sia spaziale che temporale, è maggiore. Queste fonti includono il rumore derivante dalla pesca e dalle attività industriali, il vento e il rumore biologico prodotto dalla vita marina, come ad esempio i crostacei. In generale, il rumore ambientale nelle acque poco profonde incide maggiormente sulle basse frequenze, come nel caso precedente.
Ci sono altri due contributi. Uno è comune sia alle acque profonde che a quelle poco profonde e consiste nel rumore causato dalle gocce di pioggia che colpiscono la superficie del mare. Questo rumore può raggiungere frequenze di 10 kHz [2]. L'altro contributo è specifico delle regioni polari, dove la pesca e il vento hanno un impatto minore a causa della copertura di ghiaccio, ma la rottura di questo ghiaccio è una fonte significativa di rumore che può raggiungere frequenze fino a 1 kHz [19].
Simulazioni.
Di seguito sono riportate diverse simulazioni eseguite utilizzando il metodo del ray tracing, il più diffuso in letteratura. Si distinguono tre casi fondamentali: canale in acque poco profonde, canale in superficie e canale acustico profondo. In tutti i casi, si considera una colonna d'acqua con una densità di 1024 kg·m⁻³, poggiante su un fondo di sabbia fine con una densità di 1941 kg·m⁻³. Non si considera la presenza di onde trasversali sul fondo, che è perfettamente liscio, così come la superficie del mare. In tutti i calcoli di perdita di trasmissione, è stata considerata la fase dei diversi raggi (calcolo coerente), poiché sono state ipotizzate superfici perfettamente lisce e, pertanto, non vi è incertezza nell'interazione del segnale con tali superfici.
Simulazione di un ambiente di acque basse:
viene innanzitutto mostrata la propagazione acustica in un ambiente di acque basse, caratterizzato da riflessioni multiple tra il fondo e la superficie. In questo caso specifico, il fondo si trova a una profondità di 100 m e si ipotizza una rete di ricevitori, posizionati ogni 5 m a una profondità di 2 km dall'emettitore, che si trova a una profondità di 10 m.
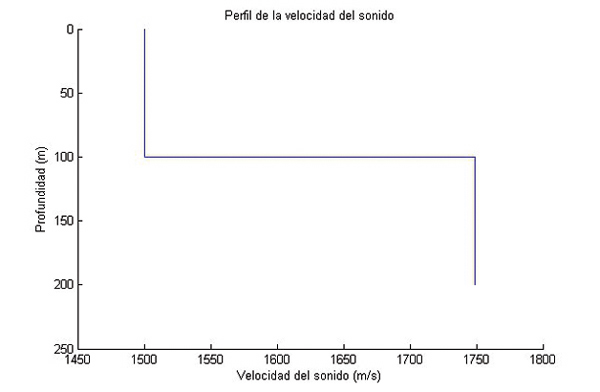
Il profilo della velocità del suono è riportato in Figura 9, che mostra una velocità costante in acqua di 1500 m/s e una velocità costante nella sabbia fine di 1749 m/s.
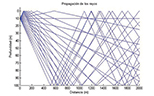
I raggi vengono emessi con angoli di ±10º, a una frequenza di 30 kHz. La Figura 10 mostra il percorso che questi raggi seguono fino al ricevitore, dove sono stati scelti 21 raggi per chiarezza visiva. Questa figura mostra come alcuni raggi raggiungono la rete di ricevitori senza rimbalzare, mentre altri rimbalzano sullo sfondo o sulla superficie, oppure rimbalzano su entrambi più volte.
La Figura 11 mostra le perdite di trasmissione in funzione della distanza e della profondità. Per calcolare queste perdite, all'algoritmo è stato permesso di scegliere il numero di raggi ritenuto appropriato (molto maggiore di 21 raggi). Questa figura mostra come vi siano aree in cui il segnale interferisce in modo distruttivo, a seconda delle fasi dei segnali convergenti in quell'area, risultando in zone in cui le perdite di trasmissione diminuiscono considerevolmente a distanze prossime all'emettitore.
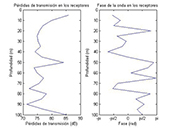
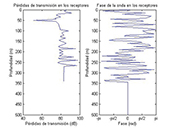
La Figura 12 mostra la variazione delle perdite di trasmissione e della fase rispetto alla profondità, per una distanza di 2 km, dove sarebbero situati i ricevitori. I valori ottenuti per le perdite di trasmissione coincidono con quanto previsto per una divergenza geometrica a una distanza di 2 km e il contributo dell'assorbimento, che per una frequenza di 30 kHz è di circa 8 dB·km⁻¹. Anche la fase subisce diverse fluttuazioni dovute all'interazione con la superficie del mare e all'interferenza tra i diversi raggi.
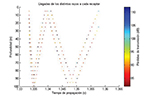
La Figura 13 rappresenta i diversi arrivi dei raggi ai ricevitori, ovvero il multipath. Ad esempio, per il ricevitore situato a 5 m, viene rilevato un primo raggio per un tempo di propagazione di circa 1,334 s (tempo compatibile con la distanza e la velocità del suono considerate), poi vengono rilevati cinque raggi molto ravvicinati intorno a 1,34 s e infine viene rilevato un altro raggio per un tempo di propagazione di circa 1,357 s.
Simulazione di un canale di superficie.
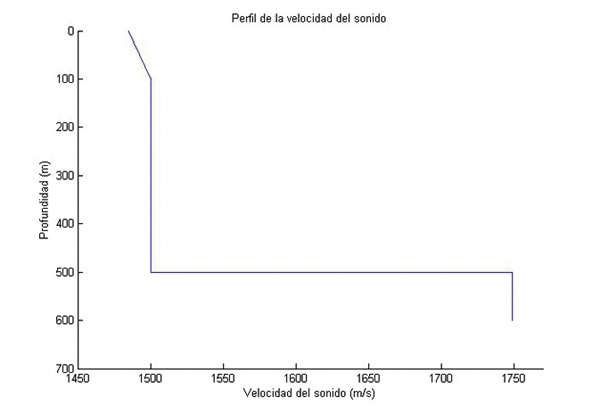
Viene ora presentata la simulazione della propagazione acustica in un canale di superficie. Il profilo della velocità del suono è mostrato in Figura 14, dove la velocità in superficie è di 1485 m/s e aumenta fino a una profondità di 100 m. Da quel punto, il suo valore è costante a 1500 m/s. La rete di ricevitori è situata a 2 km dall'emettitore, che si trova a una profondità di 50 m, ipotizzando un ricevitore ogni 5 m. La frequenza di emissione è di 20 kHz, con i raggi che emergono ad angoli di ±10°, e la profondità del fondo è di 500 m.
La Figura 15 mostra i percorsi seguiti dai raggi in questo canale, dove, come nel caso precedente, sono stati scelti 21 raggi per lo stesso motivo. Questa figura illustra la curvatura dei raggi verso la superficie, dove la velocità del suono è minima. In questo caso, non vi è interazione con il fondale marino alla distanza dei ricevitori; si verificano solo riflessioni dalla superficie del mare.
Le perdite di trasmissione in funzione della distanza e della profondità sono mostrate nella Figura 16. Questa figura mostra, come nel caso di acque poco profonde, un modello di interferenza formato dall'interazione di raggi con fasi diverse. Ora appare un'area alla distanza dei ricevitori e a una profondità di circa 50 m, dove le perdite sono considerevolmente inferiori rispetto all'area circostante. Ciò è dovuto alla concentrazione di raggi in quest'area, come si può vedere anche nella Figura 15.
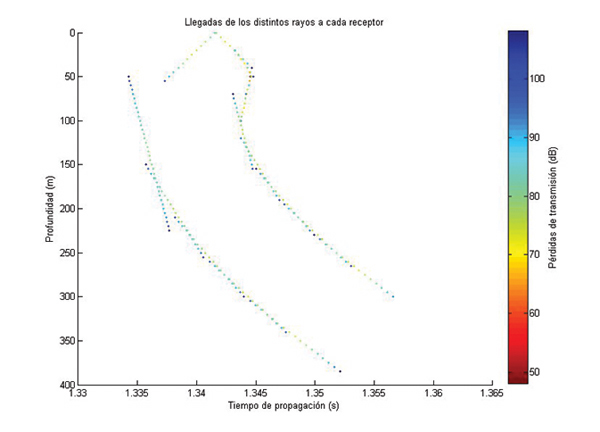
Nella Figura 17, che mostra la variazione delle perdite di trasmissione e della fase con la profondità ai ricevitori, viene mostrato anche questo minimo nelle perdite di trasmissione, evidenziando la netta differenza nei valori di perdita a questa profondità. La Figura 18 rappresenta il percorso multiplo ottenuto per questo caso, che, in generale, mostra un numero inferiore di rilevamenti per ciascun ricevitore rispetto alle acque poco profonde, ad eccezione del ricevitore situato a una profondità di 50 m. Ciò è dovuto al minor numero di riflessioni tra le superfici e, di conseguenza, alla minore lunghezza del percorso multiplo.
Simulazione di un canale acustico profondo
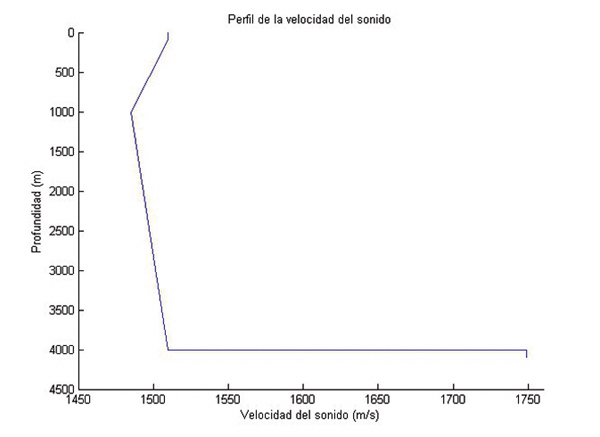
L'ultima simulazione presentata è quella di un canale acustico profondo. La Figura 19 mostra il profilo considerato per questo caso, dove la velocità ha un valore costante di 1510 m/s dalla superficie ai primi 100 m, poi diminuisce a 1485 m/s sull'asse acustico, situato a 1 km; quindi aumenta linearmente fino a raggiungere nuovamente 1510 m/s sul fondo, a una profondità di 4 km. I ricevitori sono situati a 50 km di distanza, ipotizzando uno ogni 5 m, come nei casi precedenti; il trasmettitore è sull'asse acustico. In questo caso, è stata utilizzata una frequenza di 500 Hz per simulare uno scenario pratico nel modo più accurato possibile, poiché a 30 kHz le perdite ai ricevitori sarebbero di circa 500 dB, principalmente a causa dell'assorbimento, rendendola una frequenza non praticabile nella realtà per la trasmissione a questa distanza. I raggi vengono emessi entro ±10º.
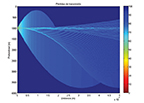
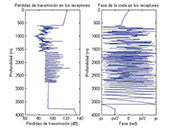
La Figura 20 mostra le perdite di trasmissione ottenute in funzione della distanza e della profondità. Si può notare che le perdite di trasmissione nella regione vicina all'asse acustico sono inferiori rispetto ad altre aree a causa della rifrazione dei raggi verso questa zona, che ne provoca l'accumulo. La Figura 21 rappresenta la variazione delle perdite e della fase in funzione della profondità ai ricevitori. Questo grafico mostra anche la perdita minima ottenuta alla profondità dell'asse acustico.
Conclusioni
Questo articolo ha presentato una rassegna dei fondamenti della propagazione acustica in ambienti sottomarini, evidenziando l'importanza di comprendere il profilo della velocità del suono per la successiva propagazione di un segnale attraverso diversi canali. Sono state esaminate le equazioni teoriche più importanti per la velocità del suono, l'assorbimento e le perdite per i diversi canali, e sono stati presentati qualitativamente vari effetti che possono influenzare la propagazione acustica subacquea. Inoltre, sono state mostrate diverse simulazioni eseguite per i tre canali più significativi.
Ringraziamenti
Questo lavoro è stato reso possibile grazie al supporto di GCM Communications Technology. Le simulazioni sono state eseguite utilizzando l'Acoustic Toolbox per Matlab, disponibile sul sito web del Centre for Marine Science and Technology (Curtin University of Technology, Australia) [23].
Autori:
Joaquín Aparicio, Enrique García; Ana Jiménez; Fernando Álvarez†; Jesús Ureña
Dipartimento di Elettronica, Università di Alcalá
†Dipartimento di Ingegneria Elettrica, Elettronica e Automatica, Università dell'Estremadura
Bibliografia
[1] Lawrence E. Kinsler, Austin R. Frey, Alan B. Coppens e James V. Sanders,
“Fondamenti di acustica”, Ed. John Wiley & Sons, 4a edizione, 2000.
[2] Robert J. Urick, “Principi del suono sottomarino”, Ed. Peninsula Publishing,
3a edizione, 1983.
[3] TG Leighton, capitolo “Fondamenti di acustica sottomarina”, pp. 373-443,
in Fondamenti di rumore e vibrazioni, Frank Fahy e John Walker, Ed.
Taylor and Francis, 1a edizione, 1998.
[4] Milica Stojanovic, “Comunicazioni acustiche (sottomarine)”, in Wiley
Encyclopedia of Telecommunications, John G. Proakis, Ed. John Wiley &
Sons, 1a edizione, 2003.
[5] Chauncey S. Miller e Carl E. Bohman, "Un esperimento di
telemetria subacquea ad alta velocità", in OCEAN 84, vol. 34-48, 1972.
[6] Azizul H. Quazi e William L. Konrad, "Comunicazione acustica subacquea", in
IEEE Communications Magazine, vol. 20, n. 2, pp. 24-30, 1982.
[7] Arthur B. Baggeroer, "Telemetria acustica - Una panoramica", in IEEE Journal of
Oceanic Engineering, vol. 9, n. 4, pp. 229-235, 1984.
[8] M. Suzuki, T. Sasaki e T. Tsuchiya, "Sistema di trasmissione di immagini acustiche digitali
per sommergibile di ricerca in acque profonde", in OCEANS'92 Proceedings,
vol. 567-570, 1992.
[9] R. Galvin e RFW Coates, "Analisi delle prestazioni di un
sistema di comunicazioni acustiche sottomarine e confronto con un modello stocastico",
in OCEANS'94 Proceedings, Vol. 478-482, 1994.
[10] Milica Stojanovic, "Recenti progressi nelle comunicazioni acustiche sottomarine ad alta velocità
", in IEEE Journal of Oceanic Engineering, Vol
. 125-136, 1996.
[11] EM Sozer, JG Proakis, M. Stojanovic, JA Rice, A. Benson e M. Hatch,
"Modem basato su spettro diffuso a sequenza diretta per
la comunicazione acustica subacquea e le misurazioni del canale", in Atti di MTS/IEEE
OCEANS'99, pp. 228-233, 1999.
[12] Daniel Kilfoyle, "Modulazione spaziale nel canale acustico subacqueo".
A cura del Ft. Belvoir Defense Technical Information Center. Pagina
gestita dal Massachusetts Institute of Technology, disponibile all'indirizzo:
http://www.ll.mit.edu/asap/asap_04/DAY2/36_PA_KILFOYLE.PDF
[13] Ian F. Akyildiz, Dario Pompili e Tommaso Melodia, "
Reti di sensori acustici subacquei: sfide di ricerca", in Ad Hoc Networks, Vol
. 257-279, 2005.
[14] Milica Stojanovic, “OFDM per comunicazioni acustiche sottomarine:
sincronizzazione adattiva e stima sparsa del canale”, in IEEE International
Conference on Acoustics, Speech and Signal Processing (ICASSP) 2008,
pp. 5288-5291, 2008.
[15] Subhadeep Roy, Tolga M. Duman, Vincent McDonald e John G. Proakis, “
Comunicazione ad alta velocità per canali acustici sottomarini utilizzando
trasmettitori multipli e codifica spazio-temporale: strutture del ricevitore e
risultati sperimentali”, in IEEE Journal of Oceanic Engineering, Vol. 663-688
, 2007.
[16] “Guide tecniche: velocità del suono in acqua di mare”, pagina gestita da
Communication Technology. Disponibile all'indirizzo:
http://www.comm-tec.com/Library/Technical_Papers/speedsw.pdf
[17] Milica Stojanovic, “Sulla relazione tra capacità e distanza in un
canale di comunicazione acustica sottomarina”, in Atti del primo
workshop internazionale ACM sulle reti sottomarine (WUWNeT'06) / MobiCom
2006. Disponibile all'indirizzo:
http://www.mit.edu/~millitsa/resources/pdfs/wuw37-stojanovic.pdf
[18] Mari Carmen Domingo, “Panoramica dei modelli di canale per
reti di comunicazione wireless sottomarine”, in Comunicazione fisica, Vol
. 163-182, 2008.
[19] Paul C. Etter, “Modellazione e simulazione acustica sottomarina”, Ed. Taylor and
Francis, 3a edizione, 2003.
[20] M. Schulkin e JA Mercer, “Colossus Revisited: A Review and Extension of the
Marsh-Schulkin Shallow Water Transmission Loss Model”, Applied
Physics Laboratory, University of Washington, APL-UW 8508, 1985.
[21] Herman Medwin e Clarence S. Clay, “Fundamentals of Acoustical
Oceanography”, Ed. Academic Press, 1a edizione, 1998.
[22] IB Esipov, OE Popov, VA Voronin e SP Tarasov, “Dispersion of the Signal
of a Parametric Array in Shallow Water”, in Acoustical Physics, Vol
. pp. 76-80, 2009.
[23] Center for Marine Science and Technology, pagina gestita dalla Curtin
University of Technology, disponibile all'indirizzo: http://cmst.curtin.edu.au.