Mit hochentwickelter GPS-Synchronisationsempfängertechnologie können GPS-Nutzer eine äußerst präzise Synchronisierung mit den synchronisierten Atomuhren an Bord von GPS-Satelliten erreichen. Diese koordinierte Synchronisierung ermöglicht es benachbarten Empfängern, sich auf dieselbe Zeitreferenz auszurichten. Die Weltraum-Atomuhren des GPS-Systems werden vom US Naval Observatory (USNO) synchronisiert. Das USNO führt kontinuierliche Messungen mit dem Bureau International des Poids et Mesures (BIPM) durch, der in Paris ansässigen internationalen Normungsorganisation, die für die Aufrechterhaltung der Weltzeit zuständig ist, um sicherzustellen, dass die Zeit mit dem Rest der Welt koordiniert ist. Diese koordinierte oder „absolute“ Weltzeit ist allgemein als UTC – Koordinierte Weltzeit – bekannt. Obwohl GPS, entwickelt und betrieben vom US-Verteidigungsministerium, die erste eingesetzte Satellitenkonstellation für Positionierung, Navigation und Zeitmessung (PNT) war, werden heute weltweit mehrere globale Navigationssatellitensysteme (GNSS) für PNT eingesetzt. Beispiele für andere GNSS-Systeme sind Galileo (EU), GLONASS (Russland), BeiDou (China), QZSS (Japan) und IRNSS (Indien).
Mit dem technologischen Fortschritt drahtloser Technologien von 2G bis 5G haben sich auch die Netzwerksynchronisationsarchitekturen parallel weiterentwickelt. Während 2G/3G-Netze in verteilten RANs GPS-Synchronisationsempfänger in Makrozellen integrierten, bewegen sich 5G-Netze hin zu einem zentralisierteren und/oder gewichteten Modell, bei dem GPS als netzwerkbasierte Taktquelle für die verteilte Synchronisation dient. Die Synchronisationsarchitekturen
haben sich in drei Phasen entwickelt. In Phase 1 wurde die physikalische oder paketbasierte Synchronisation für Frequenznetze konzipiert, wobei GPS lokal auf dem Basisstationsturm des verteilten RAN (DRAN) für TDD-Anwendungen eingesetzt wurde. In Phase 2 wurden zentralere GPS-Quellen hinzugefügt, und die Synchronisation erfolgte paketweise an Gruppen von Basisbandeinheiten (BBUs). Sowohl Phase 1 als auch Phase 2 nutzten dedizierte Synchronisationsverbindungen von den BBUs zu den Funkgeräten. Phase 3 erweitert die Paketsynchronisationsprotokolle direkt auf die Funkgeräte, ohne auf proprietäre Synchronisation angewiesen zu sein und mit geringeren GPS-Anforderungen an den DRAN-Basisstationen. Mit der Einführung von Open-RAN-Konzepten in 5G werden BBU-Funktionen in zentralisierte (CU) und verteilte (DU) Funktionen unterteilt und entwickeln sich hin zu virtualisierten und serverbasierten Funktionen, die nicht mehr in den Synchronisationspfad eingebunden werden müssen.
Ein wichtiger technischer Aspekt ist die Migration von einer verteilten GPS-Synchronisationsarchitektur zu einer netzwerkbasierten Synchronisationsarchitektur auf Basis des Precision Time Protocol (PTP), der Telekommunikationsversion des IEEE-1588-Synchronisationsprotokolls über Ethernet. Erstere basiert ausschließlich auf GNSS-Empfängern, während letztere die Kombination von GNSS-Empfänger und PTP-Grandmaster-Clock-Technologie einführt. Das häufigste Synchronisationsproblem in der drahtlosen Kommunikation sind Gleichkanalstörungen. Der Einsatz eines GPS-Empfängers an einem Mobilfunkstandort ermöglicht, sofern der Empfänger die Satelliten korrekt verfolgt, die korrekte Zuweisung von Sendezeitschlitzen. Dies wiederum verhindert, dass sich Funkgeräte, die auf benachbarten oder nahe beieinander liegenden Frequenzen arbeiten, gegenseitig stören. In einer Gruppe von Funkgeräten mit überlappender Abdeckung führt ein Ausfall oder eine fehlerhafte Verfolgung eines GPS-Empfängers zu Störungen der benachbarten Funkgeräte, da sich die Synchronisation verschlechtert oder Phasenfehler akkumulieren. Die Synchronisation verschlechtert sich sehr schnell, da die Funkgeräte kostengünstige Oszillatoren mit geringer Leistung verwenden (eines der Konstruktionsziele von Funkgeräten ist die Kostenreduzierung durch die Verwendung von Komponenten mit niedrigeren Spezifikationen).
Um Interferenzprobleme zu vermeiden, sollte bei beginnender Synchronisierung das Funkgerät offline genommen oder die betroffenen Dienste umgehend abgeschaltet werden. Zur Abmilderung solcher Ausfallszenarien kann ein PTP-basierter Synchronisierungsdienst eingesetzt werden, bei dem die Cluster-Funkgeräte mit einer PTP-Masteruhr mit integriertem GPS-Empfänger synchronisiert werden. Fällt das GPS der PTP-Masteruhr aus oder treten Tracking-Probleme auf, bleiben die mit der Masteruhr synchronisierten Funkgeräte phasengleich mit benachbarten Funkgeräten und es kommt zu keinen Interferenzen. Hochwertige Oszillatoren können in der PTP-Masteruhr eingesetzt werden, um die Zeitsynchronisation mit UTC über längere Zeiträume aufrechtzuerhalten. PTP-basierte Backup-Szenarien können in die Architektur integriert werden, um die Zeitrückführbarkeit auf UTC in Ausfallszenarien zu gewährleisten. Der PTP-Masteruhr-basierte Synchronisierungsdienst ist eine äußerst robuste und kostengünstige Lösung, die den zusätzlichen Vorteil der Phasensynchronisation von Funkgruppen bei GPS-Ausfällen bietet. Er ermöglicht zudem die GNSS-Bereitstellung an zentralen Standorten, an denen Sicherheit und eine gute Sichtverbindung zur Satellitenkonstellation sorgfältig geplant werden können.
Phase 1: Verteiltes GPS, GPS-Synchronisationsempfänger in Makrozellenstandorten für CPRI-Synchronisationsanwendungen integriert.
In dieser Anwendung ist die Synchronisationsquelle ein in die BBU integrierter GPS-Empfänger. Die BBU befindet sich neben dem Funkkopf (RH), typischerweise an der Zellbasis. Die BBU empfängt die Synchronisationsdaten vom GPS-Empfänger und überträgt sie über wenige Meter Glasfaser mittels der Common Public Radio Interface (CPRI) an den RH (siehe Abbildung A).
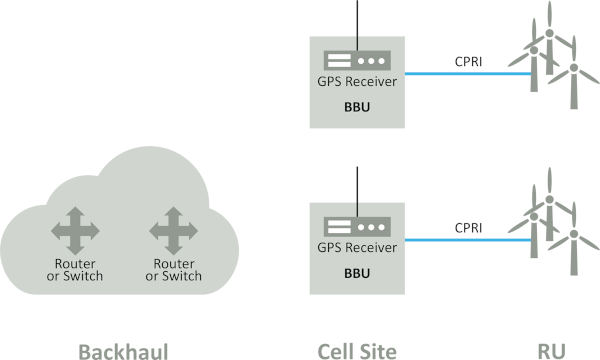 Abbildung A. Diese Abbildung zeigt einen in die BBU integrierten GPS-Synchronisationsempfänger und ist ein Beispiel für eine verteilte GPS-Synchronisationsarchitektur in einer DRAN-Architektur. Die Synchronisation erfolgt von der BBU zum Funkgerät über die CPRI-Verbindung.
Phase 2: Synchronisationsdienste basierend auf dem GPS-Quellnetzwerk und PTP-Masteruhren an den Aggregationspunkten der Funkcluster für CPRI-Synchronisationsanwendungen.
In dieser Anwendung befindet sich die BBU außerhalb der RH. BBUs sind typischerweise in Hubs, sogenannten zentralisierten RAN-Standorten (cRANs), gruppiert, die als Aggregationspunkte für die RH-Cluster dienen. Die Zeitquelle kann ein GPS-Empfänger im cRAN-Hub sein, dessen GPS-Signal von der Antenne zu den in die BBUs integrierten Empfängern geleitet wird. Alternativ kann der GPS-Empfänger mit einer PTP-Masteruhr kombiniert werden. In diesem Fall wird den PTP-Slaves in der BBU ein PTP-Synchronisationsdienst bereitgestellt. Sobald die BBU die Synchronisation vom PTP-Stream oder dem GPS-Empfänger wiedererlangt hat, überträgt sie diese über die CPRI-Verbindung an die Remote Radio Heads (RRHs). Die CPRI-Verbindung in 3G- und 4G-Dienstarchitekturen hat eine Entfernungsbegrenzung von ca. 17 km. Siehe Abbildung B unten.
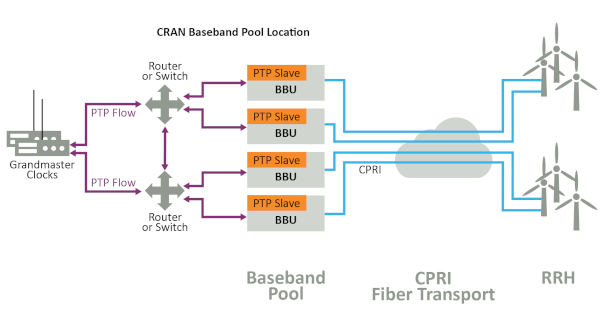 Abbildung B. Diese Zeichnung zeigt einen PTP-Grandmaster als netzwerkbasierte Synchronisationsquelle für einen Funkcluster. Er überträgt die Zeit von einem PTP-Slave in der BBU über die CPRI-Verbindung an den Funkcluster.
Phase 3: Netzwerkbasierte Synchronisationsdienste von der GPS-Quelle und PTP-Grandmaster-Uhren an den Aggregationspunkten des Funkclusters für Ethernet-Synchronisationsanwendungen.
5G erfordert eine höhere Funkdichte sowie zusätzliche niedrigere und höhere Frequenzen als 4G. Dies bedingt ein sorgfältigeres Synchronisationsdesign, um verstärkte Gleichkanalstörungen zwischen den Funkgeräten zu vermeiden. Gleichzeitig wird die BBU in zwei Funktionen aufgeteilt: die verteilte und die zentrale Einheit, die virtualisiert werden kann. Die CPRI-basierte Zeitsteuerung wird auf PTP über Ethernet direkt an den Funkgeräten umgestellt. Dies führt zu einer grundlegenden Veränderung der Synchronisationsarchitekturen: GPS wird zwangsläufig an die Aggregationspunkte des Funkclusters verlagert, und PTP wird im gesamten Netzwerk allgegenwärtig sein. Eine solche Architektur erfordert eine robuste und ausfallsichere GPS-Implementierung tief im Netzwerk sowie eine verstärkte Punkt-zu-Punkt-Kommunikation (PTP), um sowohl die Synchronisierung der 5G-Funkgeräte (RUs) als auch die systematische Sicherung und den Schutz der GPS-Uhren
zu gewährleisten. Zweifellos werden 5G-Dienste zunehmend auf PTP-Technologie angewiesen sein, um Ausfallsicherheit und deterministische Synchronisierung im gesamten Netzwerk zu gewährleisten. Mit zunehmender Verbreitung und Implementierung von Open-RAN-Architekturen für 5G-Netze enden die PTP-Synchronisierungsabläufe an den 5G-Funkgeräten, und die DU muss nicht mehr Teil der Synchronisierungskette von der Masteruhr zum 5G-Funkgerät sein. Dies wird in Abbildung C unten veranschaulicht.
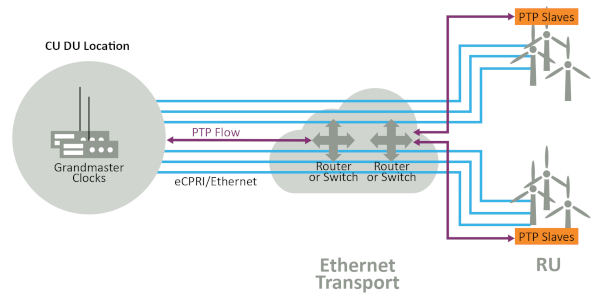 Abbildung C. Diese Abbildung zeigt eine PTP-Masteruhr, die die Zeitübertragung mittels des PTP-Protokolls direkt an PTP-Slaves auf 5G-Funkgeräten ermöglicht.
Zusammenfassung:
5G bringt bedeutende Veränderungen mit sich, die nahezu alle Aspekte der Architektur mobiler Funknetze betreffen, darunter die verwendeten Funkfrequenzen, die Funk-I/Q-Datenübertragung, die Transportarchitektur und die Netzwerksynchronisation. Die in 3G- und 4G-Systemen übliche GPS-basierte Synchronisierung wird aufgrund neuer Sicherheits- und Zuverlässigkeitsanforderungen, des Bedarfs an extrem präziser, garantierter Synchronisierung für 5G-Funkgeräte ohne Sichtverbindung zu Satellitensystemen sowie der Präferenz der Betreiber für eine garantierte Phasenausrichtung und die Kontrolle kritischer Synchronisierungsdienste durch eine Punkt-zu-Punkt-Synchronisierung (PTP) ersetzt.
Eine deterministischere und präzisere Synchronisierung, die flächendeckende, permanent verfügbare Breitbanddienste ermöglicht, wird das Kennzeichen von 5G-Netzen sein.
Autor: Jim Olsen, Senior Technical Applications Engineer bei Microchip TechnologyInc.