
Valet-Parking ist ein Service, bei dem professionelle Parkservicekräfte die Fahrzeuge von Autofahrern auf großen Parkplätzen und in Gewerbeimmobilien, vorwiegend in Europa und den USA, parken. AVP ermöglicht dieses automatische Parken ohne Fahrer im Fahrzeug. Version 1.0 des technischen Berichts zu AVP wurde im Juni 2022 von der 5GAA veröffentlicht und schlägt ein drahtloses Kommunikationsschema (Typ 2) vor, das die Parkinfrastruktur mit den Smartphones der Nutzer verbindet.
Das AVP-System wird als Anwendungsfall für autonomes Fahren entwickelt und kann kurzfristig eingesetzt werden. Autonome Fahrzeuge des Typs 1 benötigen teure, leistungsstarke Rechen- und Sensorsysteme, während kooperative Kommunikationsfahrzeuge des Typs 2 diese Systeme nicht benötigen.
Da AVP Typ 2 eine zuverlässige End-to-End-Kommunikation erfordert, muss ein Testsystem die Dienstgüte und die Auswirkungen von IP-Schicht-Defiziten bewerten. Auch die drahtlose Verbindungsumgebung muss analysiert werden. Die Testlösung erstellt eine digitale Zwillingsumgebung, die virtuelle und reale Geräte integriert. Dadurch können die notwendigen Systemtests und die Zertifizierung bereits vor der Verfügbarkeit der physischen Geräte durchgeführt werden, was die Zuverlässigkeit von AVP Typ 2 verbessert.
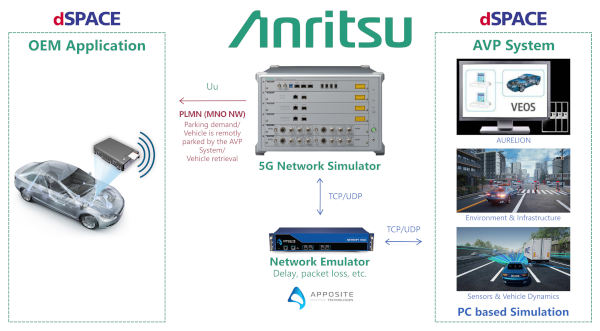
Das softwarebasierte Tool dSPACE integriert und simuliert Umgebungs-, Infrastruktur-, Sensor- und Fahrzeuginformationen auf einem einzigen PC. In dieser Demonstration ist das AVP-System auf diesem PC installiert. Die
vom AVP-System generierten Befehle zur Fahrzeugbewegungssteuerung (VMC) werden über 5G-Kommunikation mithilfe des 5G-Basisstationssimulators von Anritsu an die OEM-Anwendung übertragen, welche den Fahrzeugsteuerungsstatus anzeigt.
Die VMC-Befehle durchlaufen auf ihrem Weg zur OEM-Anwendung den Apposite-Netzwerkemulator. Dieser Emulator verursacht IP-Datenverzögerungen und Datenpaketverluste, wodurch die Fahrzeugsteuerung aufgrund seiner Auswirkungen auf die OEM-Anwendung instabil wird. Die Entwickler von AVP entwerfen Steuerungssysteme und Netzwerke, um eine stabile Fahrzeugsteuerung zu gewährleisten.