Dieser Artikel befasst sich nicht mit den mathematischen Modellen, obwohl die Ergebnisse des Raytracing-Modells, des vielseitigsten und am weitesten verbreiteten Modells, im Folgenden kurz erläutert werden. Das Raytracing-Modell basiert auf der Annahme, dass sich Wellenenergie entlang definierter Pfade konzentrieren lässt, sodass man sie eher als Strahlen denn als Wellen betrachten kann. Diese Annahme gilt, solange die Wellenamplitude und die Schallgeschwindigkeit über eine Wellenlänge nicht wesentlich variieren – eine Bedingung, die aufgrund der kleineren Wellenlängen bei hohen Frequenzen am besten erfüllt ist. Das Raytracing-Modell berechnet die Gleichungen, die die Strahlen beschreiben, sowie das von ihnen erzeugte Druckfeld. Daraus lassen sich Übertragungsverluste und die Laufzeit dieser Strahlen bestimmen.
Ausbreitung in Flachwasser:
Wenn die Meerestiefe so gering ist, dass es zu Mehrfachreflexionen des Signals zwischen Meeresoberfläche und Meeresboden kommt, spricht man von Flachwasserausbreitung. Abbildung 1 veranschaulicht diese Art der Übertragung.
Bei der Flachwasserausbreitung findet eine signifikante Wechselwirkung zwischen dem akustischen Signal und dem Meeresboden statt. Diese Wechselwirkung ist komplex, da unter anderem die Art des Meeresbodens, die Sedimente, deren Verteilung und Tiefenvariationen berücksichtigt werden müssen. Aufgrund dieser Schwierigkeiten ist die Anwendung mathematischer Modelle wie Raytracing riskant. Daher kommen semi-empirische Modelle zum Einsatz, darunter das Colossus-Modell [20].
Dieses Modell basiert auf einer Reihe von Messungen im Frequenzbereich von 100 Hz bis 10 kHz. Es berücksichtigt die Wellenhöhe (abhängig vom Seegang), die Art des Meeresbodens, die Wassertiefe, die Frequenz und das Schallgeschwindigkeitsprofil. Dieses Profil wird als aus zwei konstanten Abschnitten bestehend betrachtet: Von der Meeresoberfläche bis zu einer bestimmten Tiefe L in Metern nimmt die Schallgeschwindigkeit linear mit der Tiefe zu, während sie für Tiefen größer als L bis zum Meeresboden abnimmt.
Definiert man die Sprung- oder Übertragungsdistanz H als die maximale Entfernung, bei der ein Schallstrahl die Oberfläche oder den Meeresboden berührt (siehe Gleichung (12)), wobei D die Tiefe der Wassersäule in Metern ist, so ergeben sich die Übertragungsverluste gemäß den Gleichungen in (13) [20]:

(12)
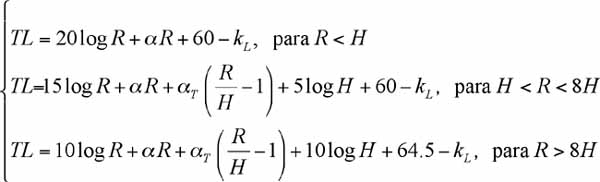
(13)
Dabei ist R die Entfernung in km, a der Absorptionskoeffizient in dB·km⁻¹, kL die Nahfeldanomalie (ein Parameter, der die Verstärkung durch Reflexionen zwischen Meeresboden und Oberfläche in dB misst) und aT der effektive Dämpfungskoeffizient (der die Verluste durch Energiekopplung zwischen Oberfläche und Meeresboden berücksichtigt und in dB/Reflexion angegeben wird). Die Werte dieser beiden Koeffizienten sind für verschiedene Meeresboden- und Seegangsbedingungen tabelliert, beispielsweise in [2].
Der Oberflächenkanal
: In der oberflächennahen Wassersäule treten die größten Temperaturunterschiede auf. Durch die Wellenbewegung wird das Wasser in diesem Bereich jedoch durchmischt, sodass er als isotherm betrachtet werden kann. Bei konstantem Salzgehalt variiert die Schallgeschwindigkeit nur mit der Tiefe, was zu einem positiven Gradienten der Schallgeschwindigkeit bis zu einer bestimmten Tiefe führt, wo die Sprungschicht (Thermokline) auftritt.
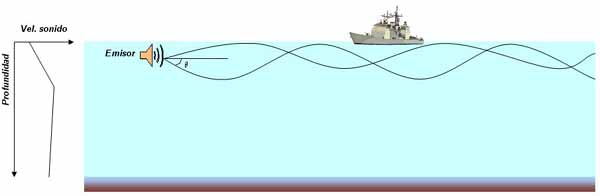
Da sich Schallwellen zu Bereichen mit niedrigerer Schallgeschwindigkeit hin krümmen, werden sie, wenn sich ein Sender in diesem oberflächennahen Bereich (Oberflächenkanal) befindet, darin gefangen, sofern der Abstrahlwinkel ausreichend klein und die Wellenlänge nicht größer als die Kanalbreite ist. Das akustische Signal breitet sich also aus, indem es von der Wasseroberfläche reflektiert und erneut reflektiert wird, ohne den Meeresboden zu berühren (siehe Abbildung 5).
Zunächst breitet sich das Signal kugelförmig aus, ab einer bestimmten Distanz rt (Übergangsdistanz) jedoch zylindrisch, da die Energie dort eingeschlossen ist. In diesem Fall können die Übertragungsverluste gemäß Gleichung (14) ausgedrückt werden, wobei die Übergangsdistanz durch Gleichung (15) gegeben ist [2]:
 (14)
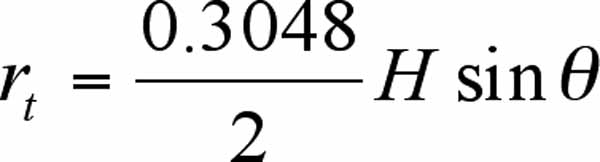
(15)
Dabei ist r die Entfernung in Metern, a der Absorptionskoeffizient in dB·km⁻¹ und aL der sogenannte Leckagekoeffizient, ebenfalls in dB·km⁻¹. Dieser Leckagekoeffizient berücksichtigt die Energie, die aufgrund von Signalstreuung an der Oberfläche und transversaler Diffusion aus dem Kanal entweicht. Letztere entsteht durch die Diskontinuität des Schallgeschwindigkeitsprofils am Kanalgrund. H ist die Kanaltiefe in Metern und q der Winkel des am stärksten geneigten, im Kanal eingeschlossenen Strahls (siehe Abbildung 5).
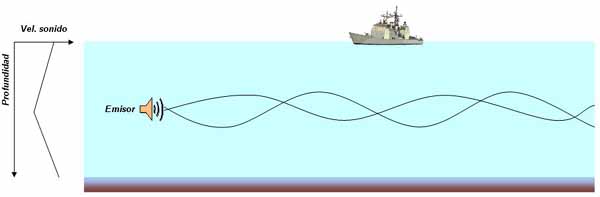
Der tiefe akustische Kanal.
Abbildung 3 zeigt ein typisches Profil für mittlere Breiten. In diesem Profil tritt in einer Tiefe von etwa 1 km ein Minimum der Schallgeschwindigkeit auf. Dieses Minimum markiert die sogenannte Achse des akustischen Kanals, und ein in dieser Tiefe ausgesendetes akustisches Signal wird zu dieser Achse hin abgelenkt. Ist der Aussendungswinkel ausreichend klein, breitet sich das Signal aus, ohne von der Oberfläche oder dem Meeresboden reflektiert zu werden. Dadurch entsteht ein Ausbreitungskanal, der als tiefer akustischer Kanal bezeichnet wird und in Abbildung 6 dargestellt
ist. In diesem Fall beruhen die Übertragungsverluste auf der geometrischen Divergenz des Signals und der Absorption durch das Wasser. Anfänglich ist die geometrische Divergenz sphärisch, bis sie die Übergangsdistanz rt erreicht, ab der sie als zylindrisch betrachtet werden kann. Reflexionen am Meeresboden oder an der Oberfläche tragen nicht mehr zur Dämpfung bei. Die Übertragungsverluste lassen sich gemäß Gleichung (16) ausdrücken, vorausgesetzt, die Distanz r ist so gewählt, dass die Divergenz entweder zylindrisch ist [1]:
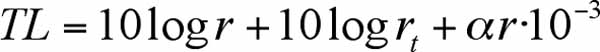 (16)
Dabei ist r die Entfernung in Metern, in der die Übertragungsverluste berechnet werden sollen, und der Absorptionskoeffizient in dB·km-1. Die Übergangsentfernung kann gemäß Gleichung (17) [1] berechnet werden:
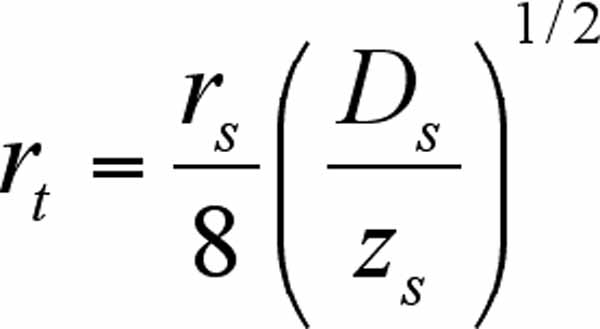
(17)
Dabei ist Ds die Tiefe, in der die minimale Schallgeschwindigkeit im Oberflächenkanal auftritt, zs die Tiefe des Senders, gemessen von der Basis des Oberflächenkanals, die den Beginn des tiefen akustischen Kanals markiert, und rs die Sprungdistanz. Diese Sprungdistanz hängt von den Abständen zwischen der akustischen Achse und den Grenzen des tiefen akustischen Kanals, dem Wert der Schallgeschwindigkeit an der Basis des Oberflächenkanals und der Differenz zwischen diesem Wert und dem Minimum an der Achse des akustischen Kanals ab.
Weitere Ausbreitungsmodi und zusätzliche Anmerkungen:
Wir haben bisher die drei wichtigsten Kanäle der akustischen Ausbreitung im Hinblick auf die Bedeutung des Schallgeschwindigkeitsprofils erörtert, es existieren jedoch weitere Ausbreitungsmodi. Neben dem direkten Weg, d. h. der direkten Übertragung zwischen Sender und Empfänger, der über sehr kurze Distanzen stattfindet, müssen wir Konvergenzzonen, den zuverlässigen akustischen Kanal und arktische Kanäle hervorheben.
 Konvergenzzonen entstehen durch die Ansammlung von Schallwellen in einem bestimmten Bereich nahe der Oberfläche, ohne dass diese den Meeresboden oder die Oberfläche selbst berühren. Dies führt zu einer Signalverstärkung. In diesen Zonen sind die Übertragungsverluste aufgrund des sogenannten Konvergenzgewinns geringer.
Ein zuverlässiger akustischer Kanal entsteht, wenn sich ein Sender in großer Tiefe, unterhalb der akustischen Achse, und ein Empfänger nahe der Oberfläche befinden. Bei der Signalübertragung bewirkt die tiefe isotherme Schicht, dass sich die Strahlen zur Oberfläche hin krümmen, wo sie den Sender erreichen, ohne den Meeresboden oder die Oberfläche zu berühren. Da keine Wechselwirkung mit diesen stattfindet, gilt der Kanal als zuverlässig.
In arktischen Kanälen kann sich eine Eisschicht auf der Meeresoberfläche befinden. Diese stellt aufgrund des Aufbrechens und Herabfallens von Eisfragmenten ins Wasser eine zusätzliche Rauschquelle dar und führt aufgrund der Unregelmäßigkeit der Eisschicht sowie Streuprozessen zu größeren Unsicherheiten bei der Strahlreflexion. Die Temperaturverhältnisse in diesen Regionen erzeugen ein Schallgeschwindigkeitsprofil, bei dem die Geschwindigkeit linear mit der Tiefe zunimmt. Dies bedeutet, dass die akustische Achse als an der Oberfläche liegend betrachtet werden kann. Alle emittierten Strahlen werden schließlich zur Oberfläche hin abgelenkt, von ihr reflektiert und interagieren mit der Eisschicht, die aufgrund der Streuung als Tiefpassfilter wirkt.
Im Allgemeinen liefern die untersuchten Modelle eine gute Näherung für die Transmissionsverluste, die sich in einem gegebenen Fall ergeben würden. Es gibt jedoch weitere Faktoren, die das Ergebnis beeinflussen können und in den Modellen nicht berücksichtigt sind, wie beispielsweise Turbulenzen, Wirbel, interne Strömungen oder Umgebungsgeräusche. All diese Faktoren können die erzielten Ergebnisse verändern, wie im zweiten Teil dieser Arbeit erläutert wird.
[Literaturverzeichnis am Ende des dritten Teils]
Autor:
Joaquín Aparicio, Enrique García; Ana Jiménez; Fernando Álvarez†; Jesús Ureña
Fakultät für Elektronik, Universität Alcalá
†Fakultät für Elektrotechnik, Elektronik und Automatik, Universität Extremadura