Die alleinige Berücksichtigung dieser Effekte stellt jedoch einen Idealfall für praktische Anwendungen dar. Bei der Schallausbreitung unter Wasser können zahlreiche weitere Mechanismen auftreten, die Signalfluktuationen in Amplitude und Phase verursachen. Standardmäßig beziehen wir uns auf marine Umgebungen, diese Effekte können aber grundsätzlich auch in anderen Unterwasserumgebungen auftreten.
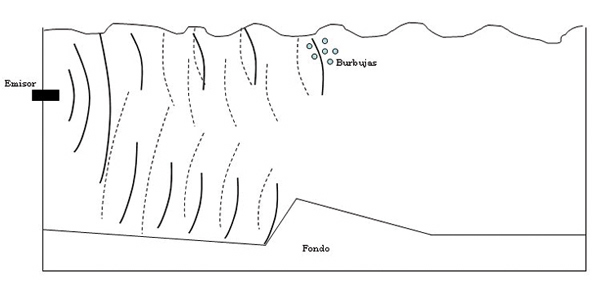
Ein Mechanismus, der stets auftritt, ist die Nachhallbildung. Nachhall ist die Energie, die sich in andere Richtungen ausbreitet, wenn Schallwellen mit dem Medium interagieren, beispielsweise durch Reflexionen an Oberflächen oder durch das Auftreffen von Wellen auf Schwebstoffe im Wasser. Abbildung 7 zeigt ein Beispiel für verschiedene Nachhallprozesse; das reflektierte Signal, das den Nachhall verursacht, ist als gestrichelte Linie dargestellt.
 Man unterscheidet zwei Arten von Nachhall: Volumen- und Oberflächennachhall. Volumennachhall entsteht im Wasservolumen, in dem sich der Schall ausbreitet, und wird primär durch Schwebstoffe und Meereslebewesen verursacht. Besonders hervorzuheben ist der Beitrag der tiefen Streuschicht biologischen Ursprungs zum Volumennachhall, da sie eine höhere Streuung bewirkt als die übrigen Schichten [2]. Aufgrund dieses biologischen Ursprungs variiert die Tiefe der tiefen Streuschicht im Tagesverlauf in Abhängigkeit von der Bewegung der Tiere und ihrer Reaktion auf unterschiedliche Frequenzen des akustischen Signals. Diese Reaktion ist wiederum von der Größe der Tiere abhängig, was darauf hindeutet, dass die Schicht aus mehreren Teilschichten besteht.
Oberflächenhall entsteht durch die Streuung von Schallwellen an nahegelegenen Oberflächen und Partikeln, wie beispielsweise Sedimenten oder durch Wellen oder vorbeifahrende Schiffe erzeugten Blasenschichten. An der Meeresoberfläche hängt die Streuung von der Frequenz, dem Einfallswinkel und der Oberflächenbeschaffenheit ab, welche wiederum von der Windgeschwindigkeit abhängt [2]. Eine Eisschicht verstärkt den Hall. Am Meeresboden ist die Streuung ebenfalls vom Material abhängig: Felsige Böden erzeugen mehr Hall als sandige. Der Beitrag des Meeresbodens zum Hall ist am schwierigsten vorherzusagen, da die Wechselwirkung der Schallwellen mit dem Meeresboden am schwersten zu bestimmen ist.
Des Weiteren werden die im Wasser vorhandenen Gasblasen in die Kompressions- und Verdünnungsprozesse der Welle einbezogen, wobei die Stärke dieser Reaktion auf das akustische Signal von der Frequenz und Größe der Blasen abhängt. Dabei geben die akustischen Wellen Energie an die Blasen ab, die diese in alle Richtungen abstrahlen und so eine Nachhallzeit erzeugen, die ihr Maximum erreicht, wenn die Blasen in Resonanz geraten [2].
Zusätzlich zu diesem Effekt, und obwohl es sich nicht um Nachhall handelt, ist erwähnenswert, dass Gasblasen die Schallgeschwindigkeit beim Durchgang durch eine Blasenschicht verändern. Ist die Blasengröße kleiner als die Resonanzgröße für die Signalfrequenz, wird die Blase während der Kompressionsphase der Schallwelle komprimiert, wodurch der Kompressionsmodul und folglich die Schallgeschwindigkeit sinken. Ist die Blasengröße hingegen größer, dehnt sich die Blase während der Kompressionsphase aus, was den Kompressionsmodul und somit die Schallgeschwindigkeit erhöht [3]. Diese Veränderungen der Schallgeschwindigkeit beeinflussen die Form des Tragflügels und haben entsprechende Konsequenzen.
 Wird ein sinusförmiger Impuls ausgesendet, erscheint das Nachhallsignal im Allgemeinen als unregelmäßiger, mit der Zeit abklingender Ton, wobei zeitweise Intensitätsspitzen auftreten können. Dieser Ton erfährt Frequenzverschiebungen und spektrale Verbreiterungen aufgrund der Bewegung von Schwebstoffen und Meereslebewesen sowie möglicher Dopplerverschiebungen des aus verschiedenen Richtungen empfangenen Nachhalls. Die Nachhallstärke erhöht sich mit steigender Sendeleistung und einem größeren Abstrahlwinkel des akustischen Signals.
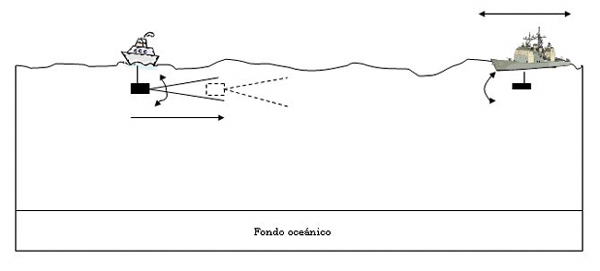
Der Doppler-Effekt ist ein weiterer zu berücksichtigender Mechanismus. Aufgrund der Beschaffenheit der Unterwasserumgebung können sich Sender oder Empfänger (oder beide) während der Messung bewegen, beispielsweise auf einem Boot (Abbildung 8). In diesem Fall tritt der Doppler-Effekt auf, der eine Frequenzverschiebung verursacht. Kann sich das Signal auf verschiedenen Wegen ausbreiten (Mehrwegeausbreitung), entstehen unterschiedliche Doppler-Verschiebungen, was zu einer Verbreiterung des Spektrums am Empfänger führt.
 Darüber hinaus kann es selbst bei vollkommener Stille der Instrumente aufgrund der Bewegung von Wassermassen während der Signalübertragung, beispielsweise durch Wellen, die die reflektierende Oberfläche verändern, zu einer Dopplerverbreiterung kommen. Auch interne Strömungen tragen dazu bei, indem sie Wassermassen verdrängen und so die akustische Ausbreitung beeinflussen.
Um die Folgen dieser Verbreiterung zu vermeiden, muss die Signaldauer der in Gleichung (18) [7] angegebenen Beziehung genügen.
1
__ >> B (18)
T
Dabei ist T die Signaldauer und B die Dopplerverbreiterung. Diese Dopplerverbreiterung nimmt mit der Frequenz zu und ist daher besonders bei kurzen Distanzen (ein Kilometer oder weniger) relevant, wo Frequenzen im Bereich von einigen zehn kHz verwendet werden können [4].
Die Dopplerverbreiterung ist neben der Mehrwegeausbreitung von Bedeutung, die durch Oberflächenreflexionen und die Brechung der Strahlen zur minimalen Schallgeschwindigkeit entsteht; daher ist die Anordnung von Sender und Empfänger entscheidend. Die Mehrwegeausbreitung ist die Zeitdifferenz zwischen dem Eintreffen des ersten Signals und dem Eintreffen des Signals über den längsten Weg.
Die Ausbreitung entlang der Entfernungsachse kann aufgrund von Mehrwegeausbreitung zu einer signifikanten zeitlichen Verbreiterung führen, was als Intersymbolinterferenz (ISI) bekannt ist. Beispielsweise tritt bei einer Übertragungsrate von 10 ksps (Kilosymbole pro Sekunde) über einen Flachwasserkanal mit einer Länge von 1 bis 10 km eine Mehrwegeverzögerung von 10 ms auf, wodurch sich die ISI über 100 Symbole ausbreitet [4]. Um die Auswirkungen dieser Mehrfacheinsätze am Empfänger zu vermeiden, muss die in Gleichung (19) [7] angegebene Beziehung erfüllt sein:
1
__ >> tL (19)
W,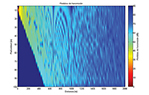 wobei W die Bandbreite und tL die Mehrwegeverzögerung ist. Ziel aller Systeme ist es, dass das Produkt B·tL kleiner als eins ist; andernfalls spricht man von Überspreizung, und der Kanal kann nur dann korrekt genutzt werden, wenn das akustische Signal vorverarbeitet wird.
Zusätzlich zu diesen Effekten ist zu berücksichtigen, dass die Unterwasserumgebung dynamisch ist; das heißt, es gibt verschiedene Prozesse, die Veränderungen in der Umgebung verursachen. Diese Prozesse werden üblicherweise nach ihrer räumlichen Ausdehnung in großräumige Phänomene (mehr als 100 km), mesoskalige Phänomene (zwischen 100 m und 100 km) und kleinräumige Phänomene (weniger als 100 m) eingeteilt [19].
Großräumige Phänomene umfassen die windgetriebene Zirkulation in den ersten paar hundert Metern Wassertiefe und die thermohaline Zirkulation, die durch Dichteänderungen aufgrund von Schwankungen der Wassertemperatur und des Salzgehalts verursacht wird.
Mesoskalige Phänomene sind Ozeanfronten, Wirbel und interne Wellen. Ozeanfronten sind Übergangszonen, die Wassermassen mit unterschiedlichen Eigenschaften, insbesondere Temperatur und Salzgehalt, voneinander trennen. Wirbel bestehen aus Wassermassen, die kreisförmig fließen und sich dabei schließen. Sie können daher als Sonderfall einer Ozeanfront betrachtet werden, da sie sich deutlich von ihrer Umgebung unterscheiden. Interne Wellen hingegen sind Wellen, die sich entlang der Grenzflächen zwischen Flüssigkeitsschichten unterschiedlicher Dichte oder innerhalb derselben Flüssigkeit mit einem Dichtegradienten ausbreiten.
Unter den kleinräumigen Phänomenen sticht die thermohaline Leiter hervor. Sie tritt typischerweise in der Hauptthermokline auf und besteht aus Zonen in mehreren Metern Tiefe, in denen Temperatur und Salzgehalt einheitlich sind, die von anderen Zonen mit einem deutlichen Gradienten dieser Werte getrennt sind. Dieser Effekt tritt häufiger in Gebieten auf, in denen sich Süß- und Salzwasser vermischen.
Ein weiterer zu berücksichtigender Mechanismus ist die Dispersion der Schallgeschwindigkeit (zu unterscheiden von der Streuung). Dispersion beschreibt die unterschiedliche Ausbreitungsgeschwindigkeit der Signalanteile verschiedener Frequenzen. Da sie im Allgemeinen nicht auftritt, berücksichtigen die in der Literatur zu findenden semi-empirischen Formeln diese Abhängigkeit nicht. Sie kann jedoch unter bestimmten Umständen auftreten, beispielsweise beim Durchgang durch eine Blasenschicht [21] oder abhängig von der Kanalform (geometrische Dispersion) [22]. Dispersionseffekte können bei codierten akustischen Signalen sehr bedeutend sein, da das Signal beim Empfänger unkenntlich ankommen kann.
Der letzte zu berücksichtigende Mechanismus ist das Umgebungsrauschen, also jedes Signal, das auch nach dem Ausschluss aller bekannten Rauschquellen weiterhin empfangen wird. Dieses Umgebungsrauschen ist üblicherweise als niederfrequentes Brummen im Hertz-Bereich wahrnehmbar.
Im offenen Ozean, wo die Ausbreitung in tiefem Wasser berücksichtigt werden kann, gibt es mehrere mögliche Quellen für Umgebungsrauschen: Wellen, Gezeiten und Turbulenzen, die Druckänderungen verursachen, welche von Hydrophonen aufgezeichnet werden; das Brechen von Wellen an der Meeresoberfläche und von Blasen im Wasser; seismische Aktivität; die Anwesenheit von Schiffen; und das sogenannte thermische Rauschen von Molekülen. Fast alle diese Beiträge sind niederfrequent, im Allgemeinen unter 100–500 Hz, mit Ausnahme des Brechens von Wellen und Blasen, das bis zu 30 kHz erreichen kann, und des thermischen Rauschens, das bis zu 100 kHz erreichen kann [2].
In flachen Gewässern sind die potenziellen Quellen von Umgebungsgeräuschen zwar bekannt, ihre räumliche und zeitliche Variabilität ist jedoch größer. Zu diesen Quellen zählen Fischerei- und Industriegeräusche, Wind und biologische Geräusche von Meereslebewesen wie Krebstieren. Im Allgemeinen wirken sich Umgebungsgeräusche in flachen Gewässern, wie bereits erwähnt, stärker auf niedrigere Frequenzen aus.
Es gibt zwei weitere Störfaktoren. Der erste tritt sowohl in tiefen als auch in flachen Gewässern auf und besteht aus dem Geräusch, das durch auf die Meeresoberfläche treffende Regentropfen entsteht. Dieses Geräusch kann Frequenzen von bis zu 10 kHz erreichen [2]. Der zweite Störfaktor ist spezifisch für Polargebiete, wo Fischerei und Wind aufgrund der Eisdecke einen geringeren Einfluss haben, das Aufbrechen des Eises jedoch eine bedeutende Störquelle darstellt, deren Frequenzen bis zu 1 kHz erreichen können [19].
Simulationen.
Im Folgenden werden mehrere Simulationen dargestellt, die mit der in der Literatur am häufigsten verwendeten Raytracing-Methode durchgeführt wurden. Drei grundlegende Fälle werden unterschieden: Flachwasserkanal, Oberflächenkanal und tiefer akustischer Kanal. In allen Fällen wird eine Wassersäule mit einer Dichte von 1024 kg·m⁻³ betrachtet, die auf einem feinen Sandboden mit einer Dichte von 1941 kg·m⁻³ ruht. Das Vorhandensein von Transversalwellen am Boden, der – wie die Meeresoberfläche – vollkommen glatt ist, wird nicht berücksichtigt. Bei allen Berechnungen der Übertragungsverluste wurde die Phase der verschiedenen Strahlen berücksichtigt (kohärente Berechnung), da vollkommen glatte Oberflächen angenommen wurden und somit keine Unsicherheit in der Wechselwirkung des Signals mit diesen Oberflächen besteht.
Simulation einer Flachwasserumgebung:
Zunächst wird die Schallausbreitung in einer Flachwasserumgebung dargestellt, die durch Mehrfachreflexionen zwischen Meeresboden und Wasseroberfläche gekennzeichnet ist. In diesem speziellen Fall befindet sich der Meeresboden in einer Tiefe von 100 m. Es wird ein Netzwerk von Empfängern angenommen, die alle 5 m in einer Tiefe von 2 km vom Sender positioniert sind, der sich in einer Tiefe von 10 m befindet.
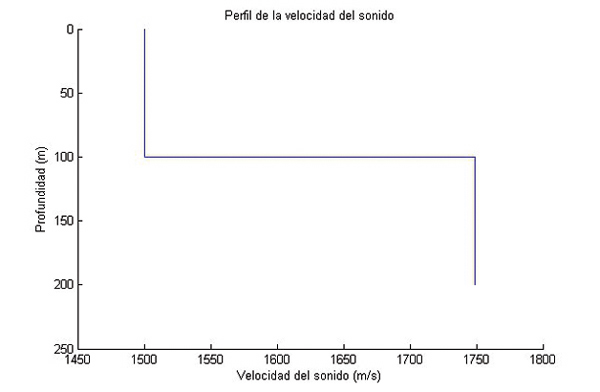
Das Schallgeschwindigkeitsprofil ist in Abbildung 9 dargestellt. Es zeigt eine konstante Schallgeschwindigkeit von 1500 m/s in Wasser und 1749 m/s in feinem Sand.
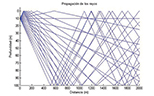
Die Strahlen werden unter einem Winkel von ±10° mit einer Frequenz von 30 kHz ausgesendet. Abbildung 10 zeigt den Weg dieser Strahlen zum Empfänger; zur besseren Veranschaulichung wurden 21 Strahlen ausgewählt. Die Abbildung verdeutlicht, wie einige Strahlen das Empfängernetzwerk ohne Reflexion erreichen, während andere vom Hintergrund oder von Oberflächen reflektiert werden oder mehrfach von beidem reflektiert werden.
Abbildung 11 zeigt die Übertragungsverluste in Abhängigkeit von Entfernung und Tiefe. Zur Berechnung dieser Verluste konnte der Algorithmus die Anzahl der Strahlen selbst bestimmen (deutlich mehr als 21). Die Abbildung verdeutlicht Bereiche destruktiver Signalinterferenzen, die von den Phasen der konvergierenden Signale in diesem Bereich abhängen. Dies führt zu Zonen, in denen die Übertragungsverluste in der Nähe des Senders deutlich abnehmen.
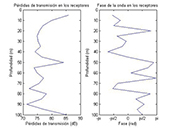
Abbildung 12 zeigt die Variation der Übertragungsverluste und der Phase in Abhängigkeit von der Tiefe für eine Entfernung von 2 km, dem Standort der Empfänger. Die ermittelten Werte für die Übertragungsverluste entsprechen den Erwartungen für eine geometrische Divergenz in 2 km Entfernung und den Absorptionsbeitrag, der bei einer Frequenz von 30 kHz etwa 8 dB·km⁻¹ beträgt. Die Phase unterliegt ebenfalls Schwankungen aufgrund der Wechselwirkung mit der Meeresoberfläche und der Interferenz zwischen verschiedenen Strahlen.
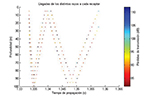
Abbildung 13 veranschaulicht die unterschiedlichen Einfallswinkel der Strahlen an den Empfängern, d. h. die Mehrwegeausbreitung. Beispielsweise wird für den Empfänger in 5 m Entfernung ein erster Strahl mit einer Laufzeit von ungefähr 1,334 s detektiert (eine Zeit, die mit der betrachteten Entfernung und Schallgeschwindigkeit übereinstimmt), dann werden fünf Strahlen sehr nah beieinander mit einer Laufzeit von etwa 1,34 s detektiert, und schließlich wird ein weiterer Strahl mit einer Laufzeit von ungefähr 1,357 s detektiert.
Simulation eines Oberflächenkanals.
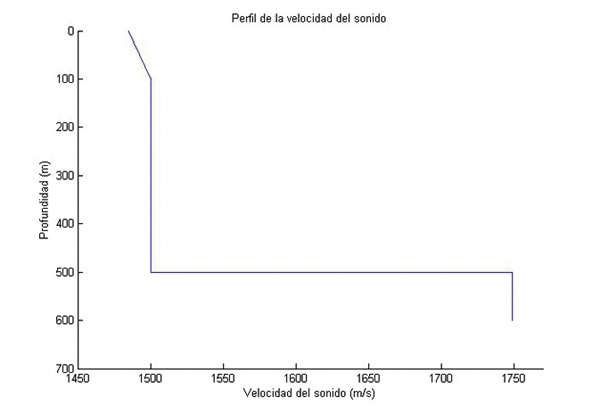
Im Folgenden wird die Simulation der Schallausbreitung in einem Oberflächenkanal vorgestellt. Das Schallgeschwindigkeitsprofil ist in Abbildung 14 dargestellt. Die Schallgeschwindigkeit an der Oberfläche beträgt 1485 m/s und steigt bis zu einer Tiefe von 100 m an. Ab diesem Punkt bleibt sie konstant bei 1500 m/s. Das Empfängernetzwerk befindet sich 2 km vom Sender entfernt, der sich in einer Tiefe von 50 m befindet. Dabei wird von einem Empfänger alle 5 m ausgegangen. Die Sendefrequenz beträgt 20 kHz, die Schallwellen treten unter einem Winkel von ±10° aus, und die Tiefe bis zum Meeresboden beträgt 500 m.
Abbildung 15 zeigt die Ausbreitungswege der Strahlen in diesem Kanal. Wie im vorherigen Fall wurden auch hier aus demselben Grund 21 Strahlen ausgewählt. Die Abbildung verdeutlicht die Krümmung der Strahlen zur Oberfläche hin, wo die Schallgeschwindigkeit minimal ist. In diesem Fall findet in der Entfernung der Empfänger keine Wechselwirkung mit dem Meeresboden statt; es treten lediglich Reflexionen an der Meeresoberfläche auf.
Die Übertragungsverluste in Abhängigkeit von Entfernung und Tiefe sind in Abbildung 16 dargestellt. Diese Abbildung zeigt, wie im Fall von Flachwasser, ein Interferenzmuster, das durch die Wechselwirkung von Strahlen mit unterschiedlichen Phasen entsteht. In der Entfernung der Empfänger und in einer Tiefe von etwa 50 m ist nun ein Bereich erkennbar, in dem die Verluste deutlich geringer sind als in der Umgebung. Dies ist auf die Konzentration der Strahlen in diesem Bereich zurückzuführen, wie auch in Abbildung 15 zu sehen ist.
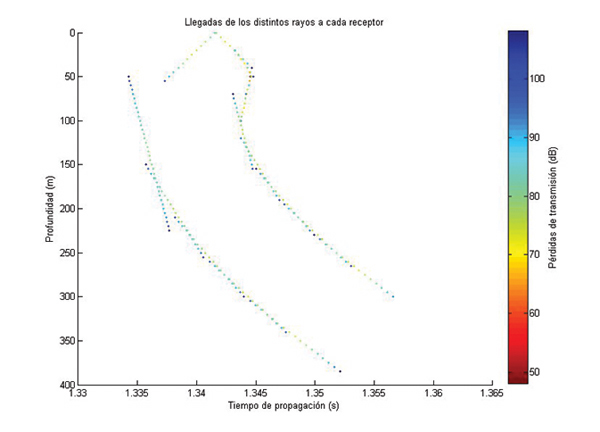
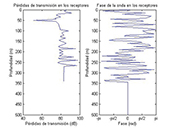
In Abbildung 17, die die Variation der Übertragungsverluste und der Phase mit der Tiefe an den Empfängern zeigt, ist dieses Minimum der Übertragungsverluste ebenfalls dargestellt. Dadurch wird der deutliche Unterschied der Verlustwerte in dieser Tiefe hervorgehoben. Abbildung 18 zeigt die für diesen Fall ermittelte Mehrwegeausbreitung, die im Allgemeinen für jeden Empfänger weniger Detektionen aufweist als in flachem Wasser, mit Ausnahme des Empfängers in 50 m Tiefe. Dies liegt daran, dass es weniger Reflexionen zwischen den Oberflächen gibt und die Mehrwegeausbreitung daher kürzer ist.
Simulation eines tiefen akustischen Kanals
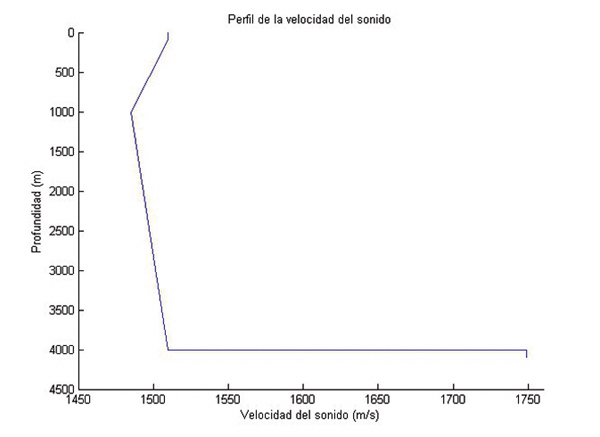
. Die letzte vorgestellte Simulation betrifft den tiefen akustischen Kanal. Abbildung 19 zeigt das für diesen Fall betrachtete Profil. Die Schallgeschwindigkeit beträgt von der Oberfläche bis zu einer Tiefe von 100 m konstant 1510 m/s, sinkt dann auf 1485 m/s an der akustischen Achse in 1 km Tiefe und steigt anschließend linear wieder auf 1510 m/s am Meeresboden in 4 km Tiefe an. Die Empfänger befinden sich in 50 km Entfernung, wobei wie in den vorherigen Fällen alle 5 m ein Empfänger angenommen wird; der Sender befindet sich auf der akustischen Achse. Um ein möglichst realistisches Szenario zu simulieren, wurde eine Frequenz von 500 Hz gewählt. Bei 30 kHz würden die Verluste an den Empfängern, hauptsächlich aufgrund von Absorption, etwa 500 dB betragen, was diese Frequenz für die Übertragung über diese Entfernung in der Realität ungeeignet macht. Die Strahlen werden innerhalb eines Winkels von ±10° ausgesendet.
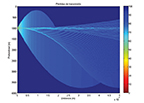
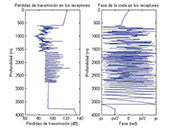
Abbildung 20 zeigt die Übertragungsverluste in Abhängigkeit von Entfernung und Tiefe. Es ist ersichtlich, dass die Übertragungsverluste im Bereich nahe der akustischen Achse aufgrund der Brechung der Strahlen in dieser Zone und der damit verbundenen Bündelung geringer sind als in anderen Bereichen. Abbildung 21 stellt die Variation der Verluste und der Phase in Abhängigkeit von der Tiefe an den Empfängern dar. Diese Grafik zeigt auch den minimalen Verlust in der Tiefe der akustischen Achse.
Zusammenfassung:
Dieser Artikel bietet einen Überblick über die Grundlagen der Schallausbreitung unter Wasser und unterstreicht die Bedeutung des Schallgeschwindigkeitsprofils für die anschließende Signalausbreitung über verschiedene Kanäle. Die wichtigsten theoretischen Gleichungen für Schallgeschwindigkeit, Absorption und Verluste wurden für unterschiedliche Kanäle untersucht, und verschiedene Effekte, die die Schallausbreitung unter Wasser beeinflussen können, wurden qualitativ dargestellt. Zusätzlich werden Simulationen für die drei wichtigsten Kanäle gezeigt.
Danksagung
Diese Arbeit wurde durch die Unterstützung von GCM Communications Technology ermöglicht. Die Simulationen wurden mit der Acoustic Toolbox für Matlab durchgeführt, die auf der Website des Centre for Marine Science and Technology (Curtin University of Technology, Australien) [23] verfügbar ist.
Autoren:
Joaquín Aparicio, Enrique García; Ana Jiménez; Fernando Álvarez†; Jesús Ureña
Fakultät für Elektronik, Universität Alcalá
†Fakultät für Elektrotechnik, Elektronik und Automatik, Universität Extremadura
Bibliographie
[1] Lawrence E. Kinsler, Austin R. Frey, Alan B. Coppens und James V. Sanders,
„Fundamentals of Acoustics“, Hrsg. John Wiley & Sons, 4. Auflage, 2000.
[2] Robert J. Urick, „Principles of Underwater Sound“, Hrsg. Peninsula Publishing,
3. Auflage, 1983.
[3] T. G. Leighton, Kapitel „Fundamentals of Underwater Acoustics“, S. 373–443,
in: Fundamentals of Noise and Vibrations, Hrsg. Frank Fahy und John Walker,
Taylor and Francis, 1. Auflage, 1998.
[4] Milica Stojanovic, „Acoustic (Underwater) Communications“, in: Wiley
Encyclopedia of Telecommunications, Hrsg. John G. Proakis. John Wiley &
Sons, 1. Auflage, 2003.
[5] Chauncey S. Miller und Carl E. Bohman, „An Experiment in High Rate Underwater
Telemetry“, in OCEAN 84, Bd. 34–48, 1972.
[6] Azizul H. Quazi und William L. Konrad, „Underwater Acoustic Communication“, in
IEEE Communications Magazine, Bd. 20, Nr. 2, S. 24–30, 1982.
[7] Arthur B. Baggeroer, „Acoustic Telemetry – An Overview“, in IEEE Journal of
Oceanic Engineering, Bd. 9, Nr. 4, S. 229–235, 1984.
[8] M. Suzuki, T. Sasaki und T. Tsuchiya, „Digital Acoustic Image Transmission
System for Deep-Sea Research Submersible“, in OCEANS’92 Proceedings,
Bd. 567-570, 1992.
[9] R. Galvin und RFW Coates, „Analyse der Leistungsfähigkeit eines Unterwasser-
Akustikkommunikationssystems und Vergleich mit einem stochastischen Modell“,
in OCEANS'94 Proceedings, Bd. 478-482, 1994.
[10] Milica Stojanovic, „Neuere Fortschritte in der Hochgeschwindigkeits-Unterwasser-Akustikkommunikation
“, in IEEE Journal of Oceanic Engineering, Bd
. 125-136, 1996.
[11] EM Sozer, JG Proakis, M. Stojanovic, JA Rice, A. Benson und M. Hatch,
„Direct Sequence Spread Spectrum Based Modem for Underwater Acoustic
Communication and Channel Measurements“, in: Proceedings of MTS/IEEE
OCEANS'99, S. 228–233, 1999.
[12] Daniel Kilfoyle, „Spatial Modulation in the Underwater Acoustic Channel“.
Herausgegeben vom Ft. Belvoir Defense Technical Information Center. Seite
verwaltet vom Massachusetts Institute of Technology, verfügbar unter:
http://www.ll.mit.edu/asap/asap_04/DAY2/36_PA_KILFOYLE.PDF
[13] Ian F. Akyildiz, Dario Pompili und Tommaso Melodia, „Underwater Acoustic
Sensor Networks: Research Challenges“, in: Ad Hoc Networks, Vol
. 257–279, 2005.
[14] Milica Stojanovic, „OFDM für Unterwasser-Akustikkommunikation: Adaptive
Synchronisation und Schätzung spärlicher Kanäle“, in: IEEE International
Conference on Acoustics, Speech and Signal Processing (ICASSP) 2008,
S. 5288–5291, 2008.
[15] Subhadeep Roy, Tolga M. Duman, Vincent McDonald und John G. Proakis, „Hochgeschwindigkeitskommunikation
für Unterwasser-Akustikkanäle mit mehreren
Sendern und Raum-Zeit-Codierung: Empfängerstrukturen und experimentelle
Ergebnisse“, in: IEEE Journal of Oceanic Engineering, Bd. 663–688
, 2007.
[16] „Technische Leitfäden: Schallgeschwindigkeit in Meerwasser“, Seite verwaltet von
Communication Technology. Verfügbar unter:
http://www.comm-tec.com/Library/Technical_Papers/speedsw.pdf
[17] Milica Stojanovic, „On the Relationship Between Capacity and Distance in an
Underwater Acoustic Communication Channel“, in: Proc. First ACM
International Workshop on Underwater Networks (WUWNeT'06) / MobiCom
2006. Verfügbar unter:
http://www.mit.edu/~millitsa/resources/pdfs/wuw37-stojanovic.pdf
[18] Mari Carmen Domingo, „Overview of Channel Models for Underwater Wireless
Communication Networks“, in: Physical Communication, Vol
. 163-182, 2008.
[19] Paul C. Etter, „Underwater Acoustic Modeling and Simulation“, Hrsg. Taylor &
Francis, 3. Auflage, 2003.
[20] M. Schulkin und J. A. Mercer, „Colossus Revisited: A Review and Extension of the
Marsh-Schulkin Shallow Water Transmission Loss Model“, Applied
Physics Laboratory, University of Washington, APL-UW 8508, 1985.
[21] Herman Medwin und Clarence S. Clay, „Fundamentals of Acoustical
Oceanography“, Academic Press, 1. Auflage, 1998.
[22] I. B. Esipov, O. E. Popov, V. A. Voronin und S. P. Tarasov, „Dispersion of the Signal
of a Parametric Array in Shallow Water“, in: Acoustical Physics, Bd
. 1, S. 76–80, 2009.
[23] Center for Marine Science and Technology, Webseite der Curtin
University of Technology, verfügbar unter: http://cmst.curtin.edu.au.